Роботы
Роботы для образования
 Go2
Новая эра искусственного интеллекта
 Go2-W
Движение по любым поверхностям
 Go2 наконечник лапы
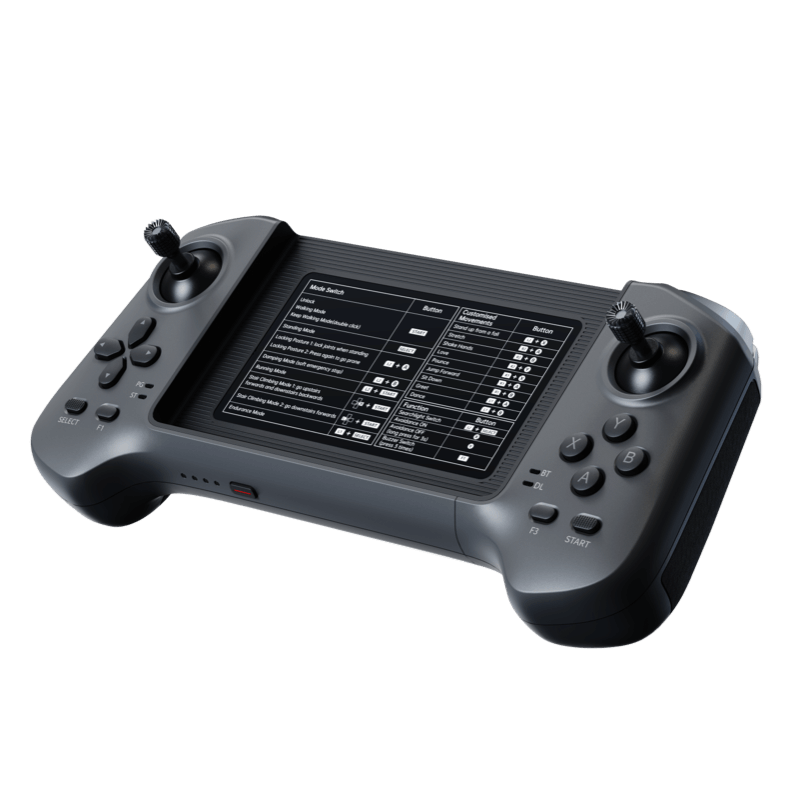 R3 контроллер
 Go2 зарядное устройство
 Go2 аккумулятор
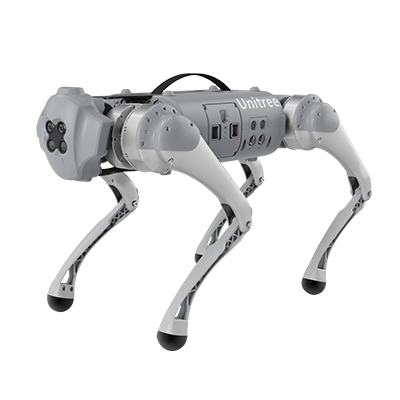 Go1
Сопроводит вас в путешествии по миру
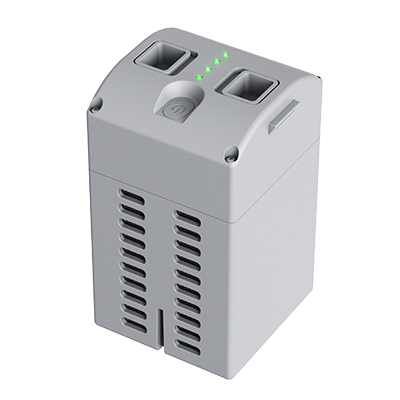 Go1 аккумулятор
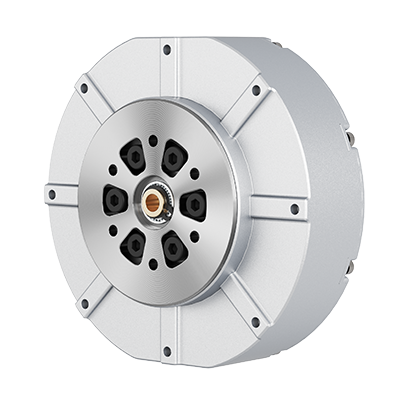 Go1 привод сустава
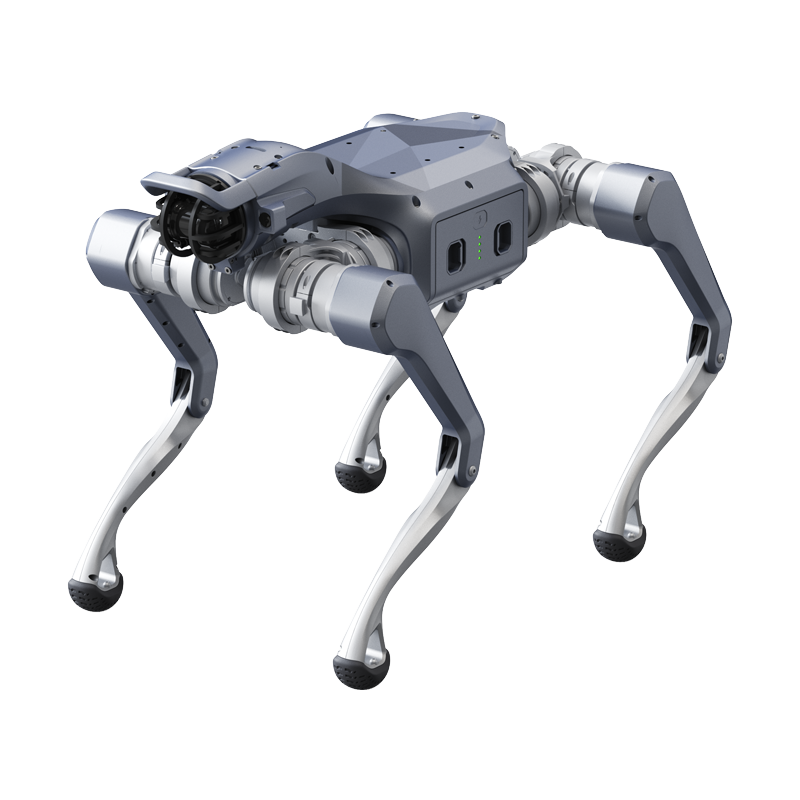 As2
Компактные размеры индустриальные возможности
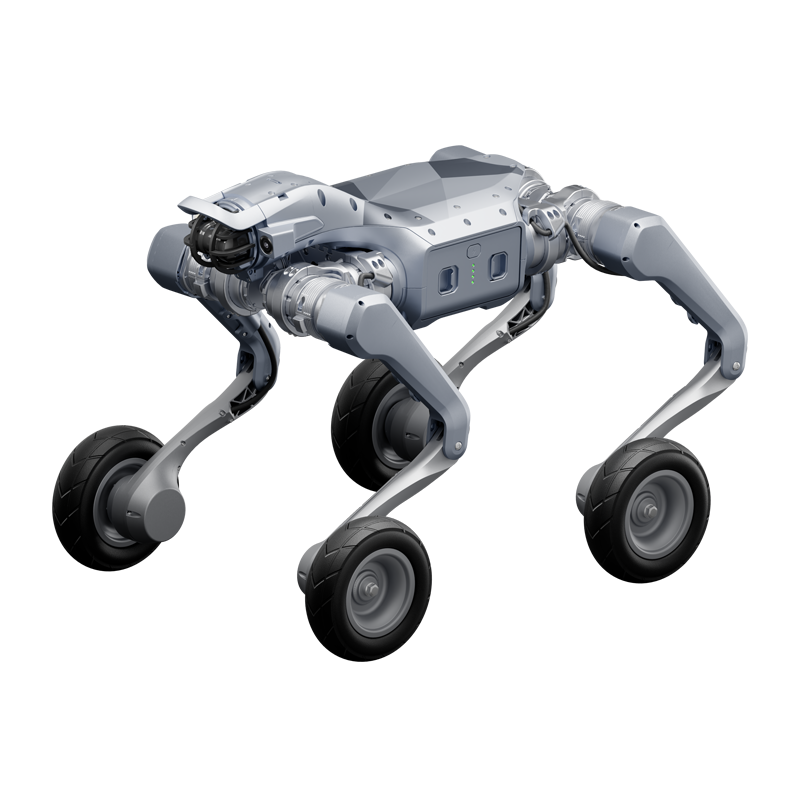 As2-W
Мощный первопроходец: компактный, но выдающийся
Промышленные роботы
Роботизированные руки
Лидар
Компоненты
Гуманоиды
Роботы гуманоиды
G1 модификации
Ловкая рука
Индустрия
Сервис
Компания
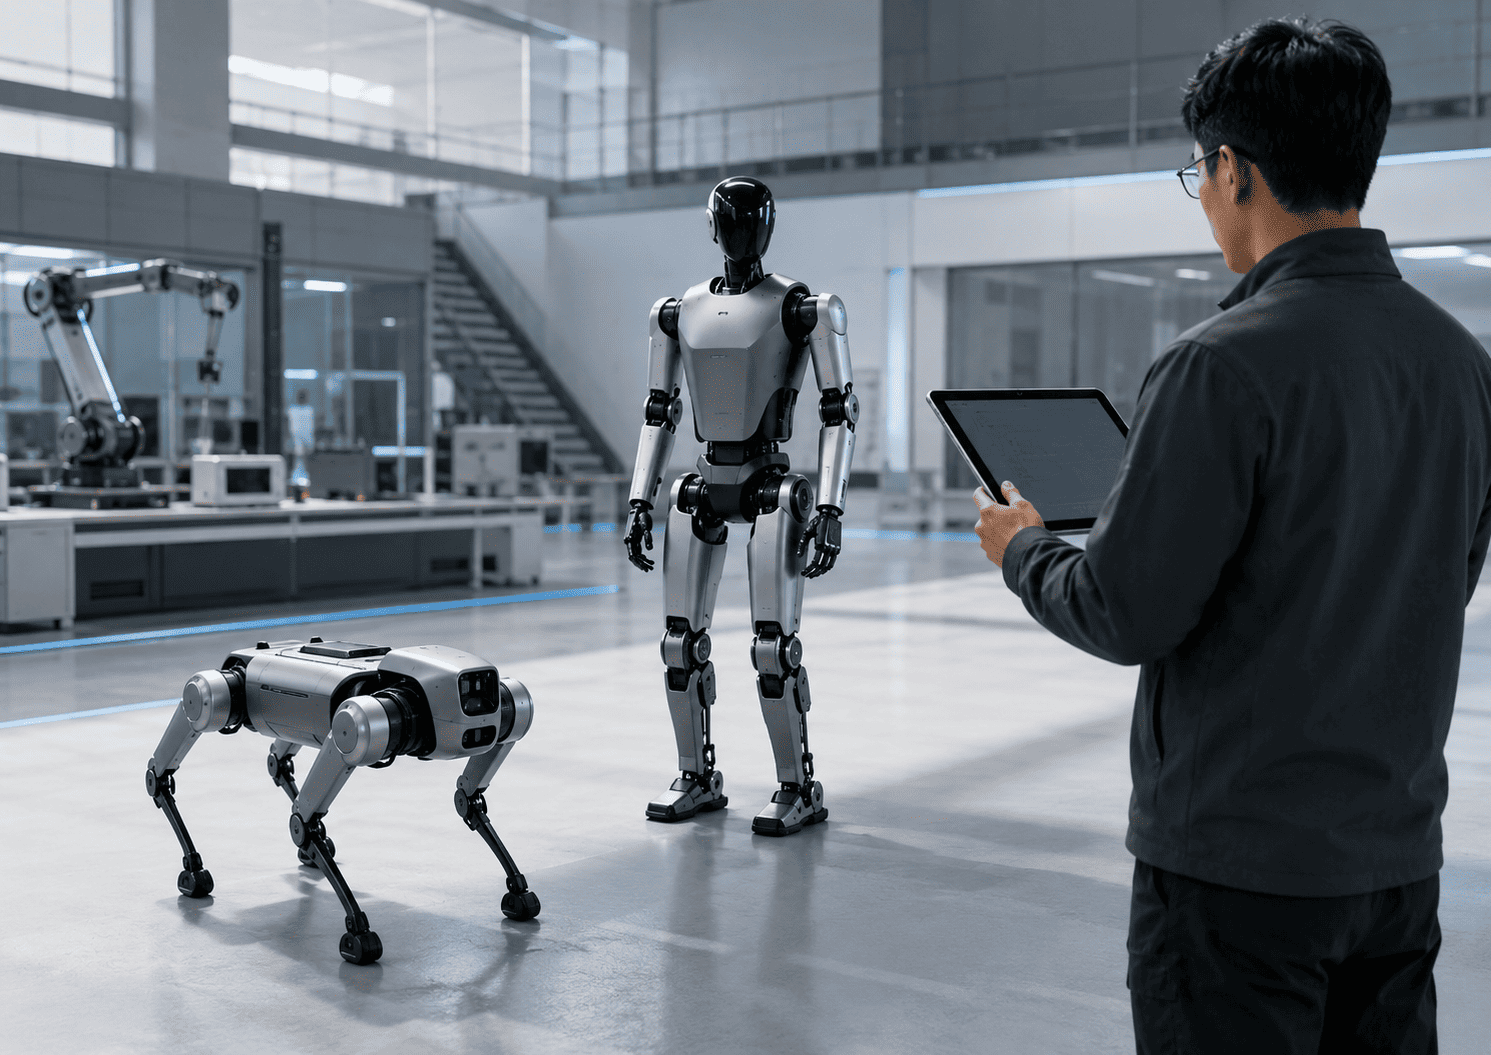
Типы управления роботов — это набор программных, аппаратных и алгоритмических решений, которые помогают машине выполнить задачу безопасно, точно и предсказуемо. Если отвечать на вопрос, как управлять роботом, то базовый принцип такой: оператор задает цель, система управления получает данные от датчиков, рассчитывает движение и передает команды приводам. Чем сложнее робот, тем больше роль обратной связи, автономной навигации и искусственного интеллекта.
Современные бионические платформы уже нельзя рассматривать только как механизмы с пультом. Гуманоид, робот-собака, манипулятор или мобильная платформа работают как единая система: корпус, датчики, контроллер, приводы, связь, программное обеспечение и интерфейс для человека. Поэтому управление начинается не с кнопок, а с понимания задачи, среды и допустимого уровня автономности.
В статье разберем виды управления роботами, основные методы передачи команд, архитектуру системы, алгоритмы управления роботами, безопасность, профессии в этой области и практический вопрос — как управлять роботом собакой на примере мобильных платформ. Для перелинковки по теме можно использовать каталог роботов Unitree, где собраны гуманоидные, четвероногие и компонентные решения.
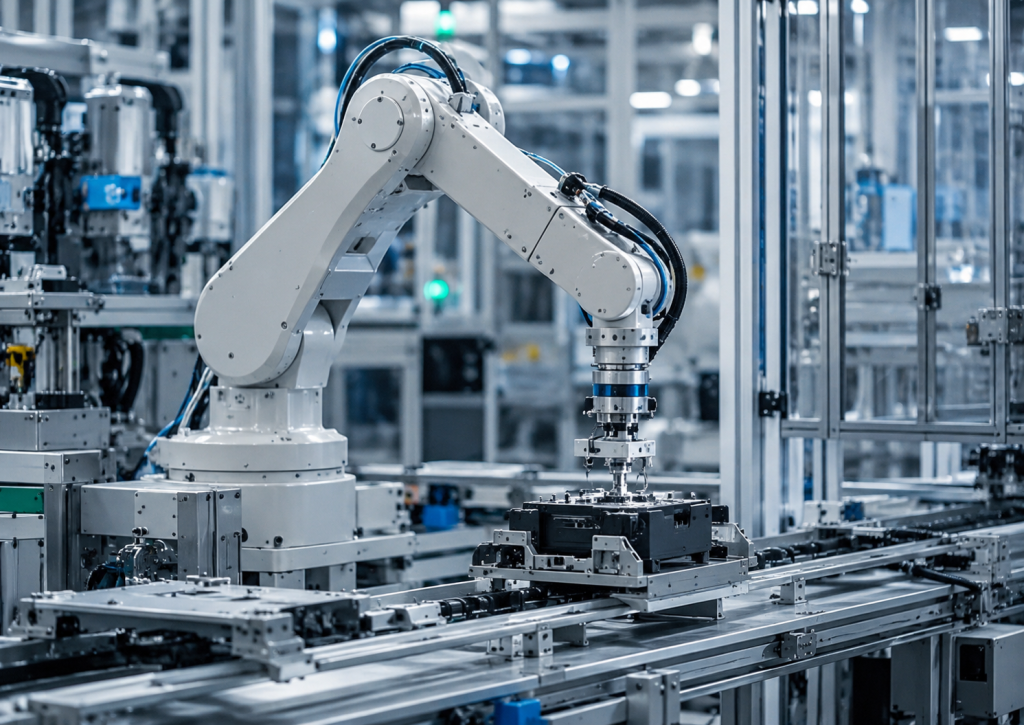
Управление роботами — это не одна программа и не один пульт, а комплекс решений, который заставляет робота выполнять нужные функции. В простом промышленном сценарии оператор запускает программу, контроллер обрабатывает маршрут, датчики следят за положением, а приводы двигают звенья манипулятора. В бионической робототехнике все сложнее: роботу нужно сохранять равновесие, распознавать препятствия, реагировать на команды и корректировать движение в реальном времени.
Главная ценность системы управления — повторяемость и безопасность. Если робот должен перенести деталь, пройти по маршруту, подняться по лестнице или выполнить инспекцию, ему недостаточно «получить команду». Он должен понимать, где находится, как двигаются его суставы, что происходит вокруг и когда нужно остановиться. Поэтому хорошая система управления снижает простои, помогает избежать ошибок и делает эксплуатацию предсказуемой.
На практике тема важна для всех, кто выбирает робота под бизнес-задачу. Например, при сравнении мобильных платформ вроде Unitree Go2, промышленных четвероногих решений Unitree B2 или гуманоидов Unitree H1 / H1-2 нужно смотреть не только на механику, но и на способы управления, датчики, интерфейсы и возможности интеграции.
Требования к управлению зависят от отрасли. Для цеха важны точность, повторяемость и интеграция с производственной линией. Для склада — маршрутизация, связь и работа рядом с людьми. Для медицины — плавность движений и безопасность. Для сельского хозяйства — устойчивость к внешней среде. Для авиации и дронов — стабильная связь, навигация и отказоустойчивость.
промышленность — управление траекториями, синхронизация с линией и контроль качества;
логистика — автономное движение, обход препятствий и распределение задач между несколькими платформами;
медицина и реабилитация — точные движения, мягкие ограничения усилия и удобный интерфейс для специалиста;
сельское хозяйство — навигация в меняющейся среде, защита от пыли, влаги и неровного рельефа;
инспекция объектов — удаленное управление, видеопоток, датчики и безопасная работа в труднодоступных зонах.
Тип управления показывает, кто принимает ключевые решения: человек, программа или гибридная система. В реальных проектах эти подходы часто совмещаются. Один робот может двигаться автономно по маршруту, но принимать команды оператора при нештатной ситуации. Другой работает по программе, но корректирует траекторию по данным датчиков.
Базовая классификация включает три группы: биотехнические, автоматические и интерактивные системы. Такая схема помогает понять, какой уровень участия человека нужен и где робот должен действовать сам.
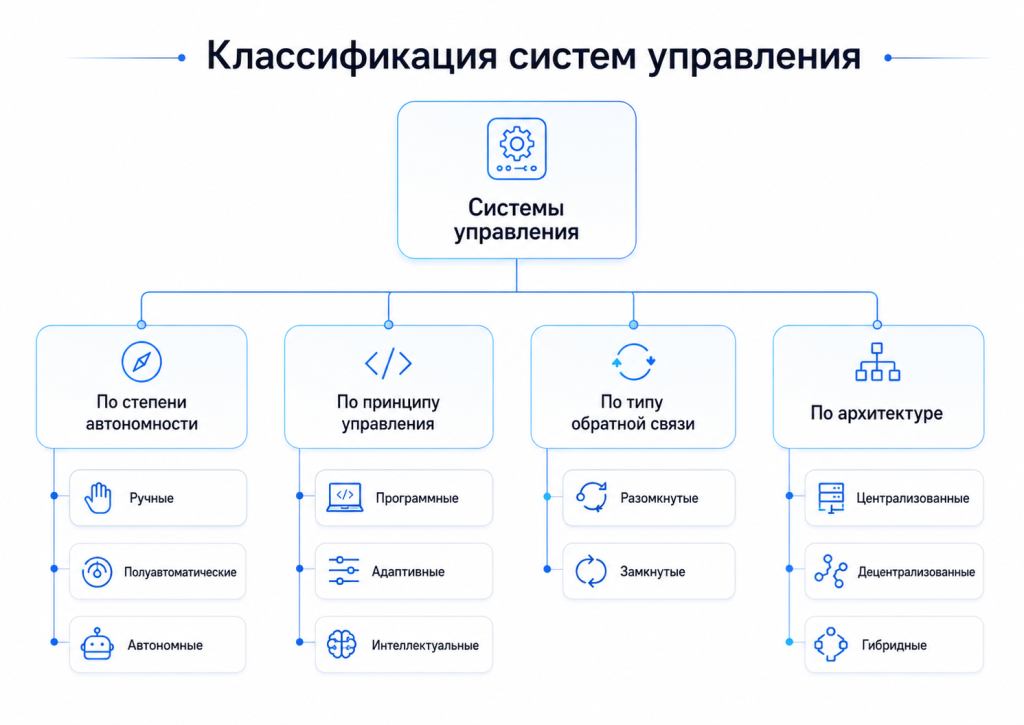
Биотехническое управление основано на прямом участии человека. Оператор задает команды, контролирует действия и часто принимает решения в процессе работы. Такой подход применяют там, где среда сложная, сценарии меняются, а полная автономность пока не нужна или небезопасна.
командное управление — человек отдает отдельные команды с пульта или панели;
копирующее управление — робот повторяет движения оператора через перчатки, джойстики или экзоскелетные интерфейсы;
полуавтоматическое управление — оператор задает цель, а робот сам выполняет часть движения.
Для задач дистанционного управления полезно смотреть не только на самого робота, но и на контроллер. Например, Unitree R3 — отдельная страница пульта управления для нескольких платформ Unitree.
Автоматические системы выполняют заранее заданные программы. Они хороши, когда задача повторяется, условия понятны, а результат должен быть одинаковым. В промышленности это могут быть маршруты манипулятора, операции сборки или контроль параметров линии.
программные системы — работают по заранее написанному сценарию;
адаптивные системы — меняют параметры движения по данным обратной связи;
интеллектуальные системы — используют элементы искусственного интеллекта для распознавания ситуации и выбора действия.
Для управления оборудованием часто используют ПЛК — программируемый логический контроллер. Простыми словами, это промышленный «командный центр»: он получает сигналы от датчиков и в нужный момент включает двигатели, клапаны и другие механизмы.
Еще один распространенный инструмент — ЧПУ, или числовое программное управление. С его помощью движения станка или другого оборудования задаются через программу и координаты. Например, система может точно указать, куда должен переместиться рабочий инструмент и в какой последовательности выполнить операции.
Интерактивные системы находятся между ручным и автоматическим управлением. Человек задает цель, контролирует работу и вмешивается при необходимости, а робот выполняет рутинные расчеты и движения сам. Такой подход особенно важен для коллаборативных роботов и мобильных платформ, которые работают рядом с людьми.
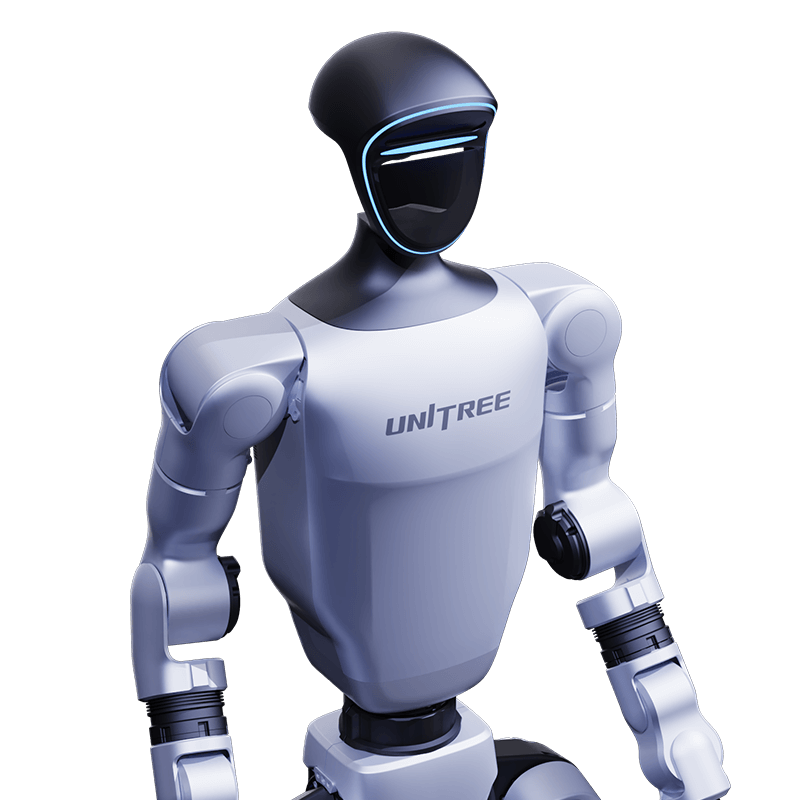
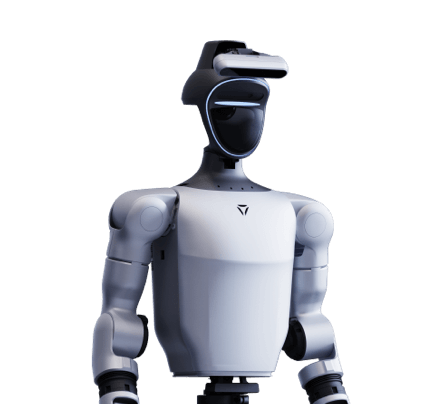
В этой логике можно рассматривать гуманоидные платформы Unitree G1 и Unitree R1: оператору важно не просто «двигать робота», а задавать режим, проверять телеметрию, контролировать безопасность и адаптировать сценарий под задачу.
Методы управления зависят от дистанции, среды, критичности задачи и уровня автономности. В производстве часто выбирают проводные каналы, потому что они стабильны. В мобильной робототехнике нужны беспроводные способы. В автономных системах оператор задает цель, а робот сам строит маршрут и корректирует движение.
|
Метод управления |
Где применяется |
Преимущества |
Ограничения |
|
проводное управление |
цехи, стенды, лаборатории, промышленные ячейки |
стабильная связь, низкие задержки, высокая предсказуемость |
ограничение по расстоянию и подвижности |
|
беспроводное управление |
мобильные роботы, роботы-собаки, дроны, сервисные платформы |
гибкость, работа на расстоянии, удобство для полевых сценариев |
зависимость от качества связи и помех |
|
полуавтономное управление |
склады, инспекция, патрулирование, обучение маршрутам |
оператор задает цель, робот сам выполняет часть действий |
нужна настройка карт, датчиков и сценариев |
|
автономное управление |
навигация, повторяемые маршруты, исследовательские и промышленные задачи |
меньше ручного контроля, выше масштабируемость |
требует проверки безопасности и устойчивости алгоритмов |
Проводные методы применяют там, где важна стабильность. Кабель снижает риск потери сигнала и хорошо подходит для промышленных роботов, стендов, лабораторий и отладки. Ethernet — это стандарт проводной сетевой связи. Проще говоря, это способ быстро передавать данные между роботом, контроллером и компьютером через сетевой кабель.
Микроконтроллер — компактная электронная плата, которая управляет отдельными узлами: двигателем, датчиком, подсветкой, приводом или небольшим механизмом. В больших роботах таких уровней может быть много: низкоуровневые платы отвечают за моторы, а верхний компьютер планирует поведение.
Беспроводное управление удобно для мобильных роботов. Инфракрасный канал подходит для простых устройств и коротких дистанций. Радиоканал применяют там, где нужен устойчивый пульт. Bluetooth — это связь на небольшой дистанции между устройствами. Wi-Fi — беспроводная сеть для передачи данных, видео и телеметрии.
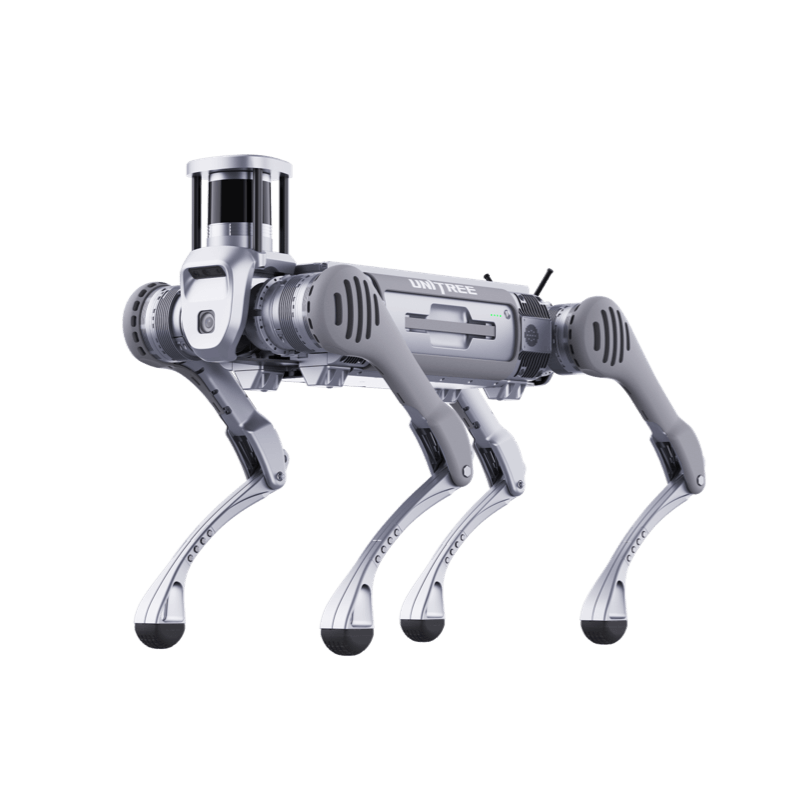
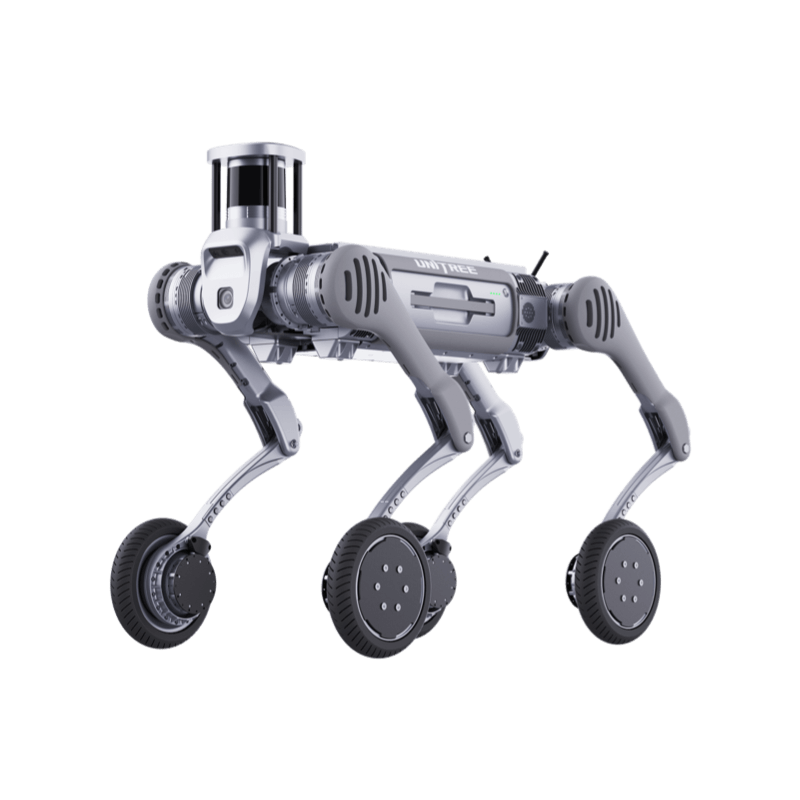
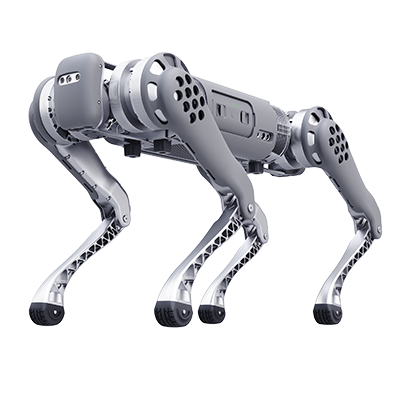
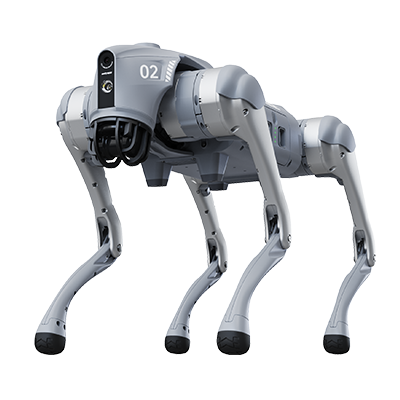
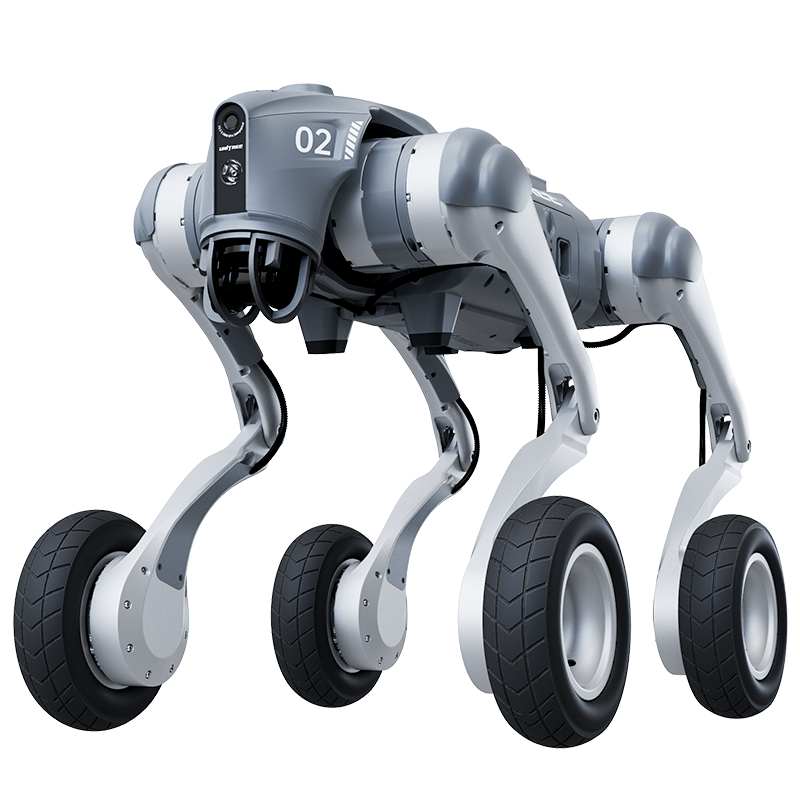
Для пользовательских сценариев часто важны приложение, видеопоток и удаленный мониторинг. На практике это особенно заметно в роботах-собаках: чтобы управлять роботом собакой, оператору нужны понятные режимы движения, состояние батареи, камера, аварийная остановка и контроль маршрута. Для таких задач релевантны Unitree Go2 и колесно-ножная платформа Unitree Go2-W.
Автономное управление означает, что робот сам выполняет часть задачи: строит маршрут, обходит препятствия, стабилизирует движение, выбирает траекторию или возвращается в заданную точку. Полуавтономный режим оставляет человеку больше контроля: оператор задает цель, подтверждает действия и вмешивается при нестандартной ситуации.
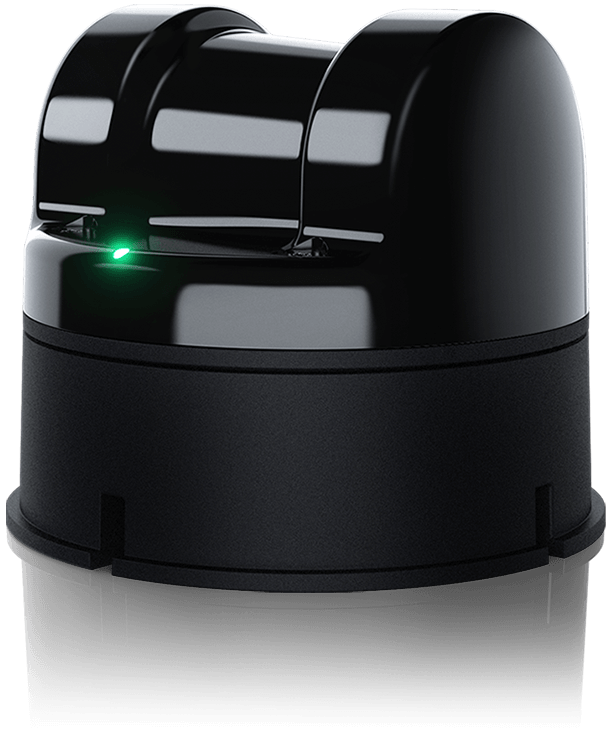
Для автономной навигации важны сенсоры. Лидар — это датчик, который измеряет расстояние до объектов с помощью лазера и помогает строить карту пространства. Например, Unitree 4D LiDAR L2 можно рассматривать как компонент для задач восприятия, картографирования и навигации.
Система управления состоит из нескольких уровней. Если один из них работает нестабильно, страдает весь сценарий: робот может двигаться неточно, терять связь, поздно реагировать на препятствия или давать некорректную диагностику.
контроллер — принимает команды и распределяет их между узлами робота;
приводы — превращают электрическую команду в движение суставов, колес или манипулятора;
датчики — собирают данные о положении, расстоянии, усилии, температуре и препятствиях;
интерфейс оператора — пульт, приложение, панель управления или рабочая станция;
сетевые модули — обеспечивают передачу данных по кабелю или беспроводным каналам;
программное обеспечение — задает логику поведения, маршруты, ограничения и реакции на ошибки.
Архитектура системы управления показывает, где обрабатываются данные и принимаются команды для робота. В простых решениях большая часть управления сосредоточена в одном устройстве. В сложных комплексах задачи распределяются между несколькими уровнями.
Основные варианты:
централизованная система — все основные команды обрабатываются в одном контроллере или компьютере. Такой подход проще настроить и обслуживать;
распределенная система — разные устройства отвечают за свои задачи. Например, один модуль управляет движением робота, другой получает данные с датчиков, а третий связывает платформу с производственной линией;
многоуровневая система — нижний уровень отвечает за непосредственное движение и работу приводов, а верхний — за маршруты, анализ данных и общую координацию робота.
В современных роботах чаще используется распределенный или многоуровневый подход. Он позволяет разделить простые и сложные задачи: быстрые команды выполняются непосредственно на роботе, а более ресурсоемкие вычисления могут обрабатываться отдельным компьютером или сервером.
Основные задачи системы управления — не только запустить движение. Она должна проверить исходные условия, рассчитать траекторию, ограничить скорость и усилие, синхронизировать узлы, обработать ошибку и остановить робота при опасности.
позиционирование — понимание, где находится робот и его рабочие органы;
синхронизация — согласование движения приводов и внешнего оборудования;
диагностика — контроль состояния батареи, приводов, датчиков и связи;
обработка ошибок — переход в безопасный режим при сбое;
безопасность — защита человека, оборудования и самого робота.
В производстве управление влияет на качество сильнее, чем кажется. Два одинаковых робота могут давать разный результат, если отличаются логика движения, скорость реакции на датчики и способ интеграции с линией. Хорошо настроенная система делает процесс стабильным: робот повторяет операцию, фиксирует отклонения и передает данные оператору.
Для промышленных сценариев важны мобильность, автономность и работа в сложной среде. Поэтому при подборе решения стоит смотреть на платформы вроде Unitree B2 и Unitree B2-W, если нужна мобильная инспекция, перенос оборудования или движение по сложной территории.
стабильность качества при повторяющихся операциях,
снижение влияния человеческого фактора,
более предсказуемое время цикла,
возможность собирать данные о работе оборудования,
быстрая остановка при ошибке или опасной ситуации.
Алгоритмы управления роботами — это правила и модели, которые превращают цель в конкретные команды. На базовом уровне они удерживают скорость, положение и усилие. На более сложном уровне помогают распознавать окружающую среду, строить карту, выбирать маршрут и адаптироваться к изменениям.
Программные алгоритмы работают по заранее заданному сценарию: пройти маршрут, поднять объект, повернуть сустав на нужный угол, остановиться в точке. Адаптивные алгоритмы используют обратную связь: если поверхность изменилась, усилие выросло или положение отклонилось, робот корректирует движение.
ПИД-регулятор — один из классических алгоритмов управления. Простыми словами, он постоянно сравнивает желаемое значение с текущим и плавно корректирует команду, чтобы система не дергалась и не уходила от цели.
Интеллектуальное управление нужно, когда среда не полностью известна. Робот должен видеть препятствия, распознавать объекты, планировать путь и не терять устойчивость. Здесь используются компьютерное зрение, карты, нейронные сети и машинное обучение.
SLAM — английская аббревиатура от Simultaneous Localization and Mapping. По-русски это одновременное построение карты и определение своего положения на ней. Если проще, робот идет по объекту, сканирует пространство и одновременно понимает, где он находится.
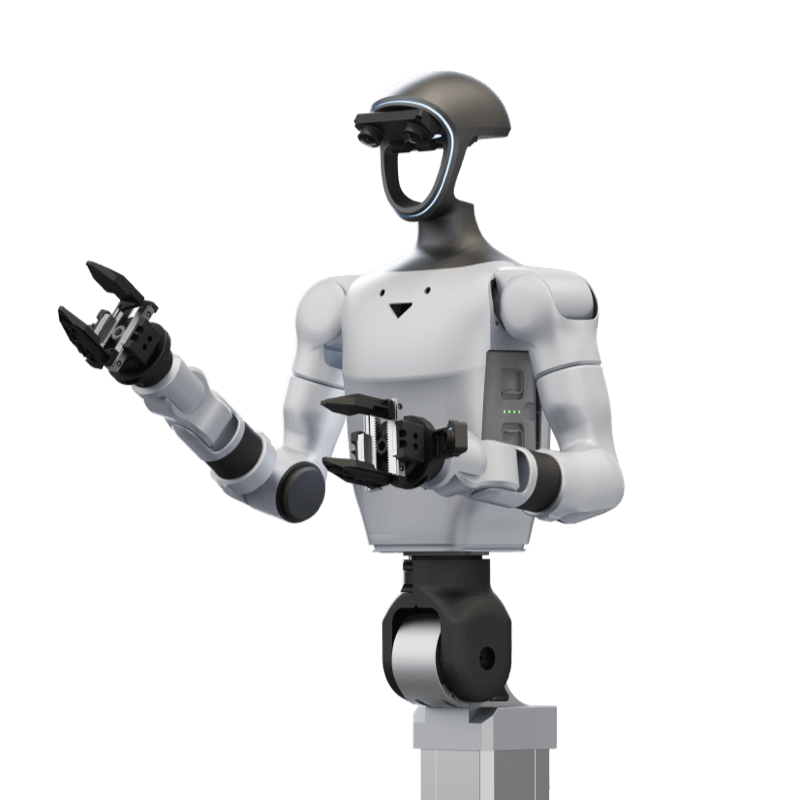
В задачах разработки и обучения полезна отдельная платформа данных. Например, Unitree G1-D связана с манипуляциями, сбором данных, обучением моделей и отработкой сценариев для гуманоидных роботов.
Онлайн-программирование означает, что настройка выполняется прямо на роботе или рядом с ним. Оператор обучает точки, проверяет траекторию и сразу видит результат. Офлайн-программирование выполняют в программной среде без остановки реального оборудования. Затем готовую программу переносят на робота и проверяют.
|
Подход |
Что означает |
Плюсы |
Минусы |
|
онлайн-программирование |
настройка выполняется на реальном роботе |
наглядность, быстрые правки, понятный контроль |
может останавливать производство и требует доступа к роботу |
|
офлайн-программирование |
сценарий готовится в цифровой среде |
меньше простоев, удобно для сложных ячеек |
нужна точная цифровая модель и дополнительная проверка на объекте |
Выбор зависит от задачи. Для простых повторяемых операций часто достаточно онлайн-настройки. Для сложной линии, большого парка роботов или проектов с высокой ценой простоя лучше заранее готовить сценарии в цифровой среде.
Безопасность — обязательная часть управления. Робот должен не только выполнить задачу, но и остановиться, если рядом человек, если потеряна связь, если датчик показывает ошибку или если движение выходит за допустимые пределы.
аварийная остановка — быстрый перевод робота в безопасное состояние;
ограничение скорости и усилия — защита человека и оборудования;
зоны безопасности — виртуальные или физические границы движения;
контроль связи — остановка при потере канала управления;
журнал событий — фиксация ошибок, предупреждений и действий оператора.
Контур безопасности — это набор аппаратных и программных мер безопасности. Проще говоря, отдельный защитный слой, который не зависит только от основной программы и должен сработать даже при ошибке оператора или сбое сценария.
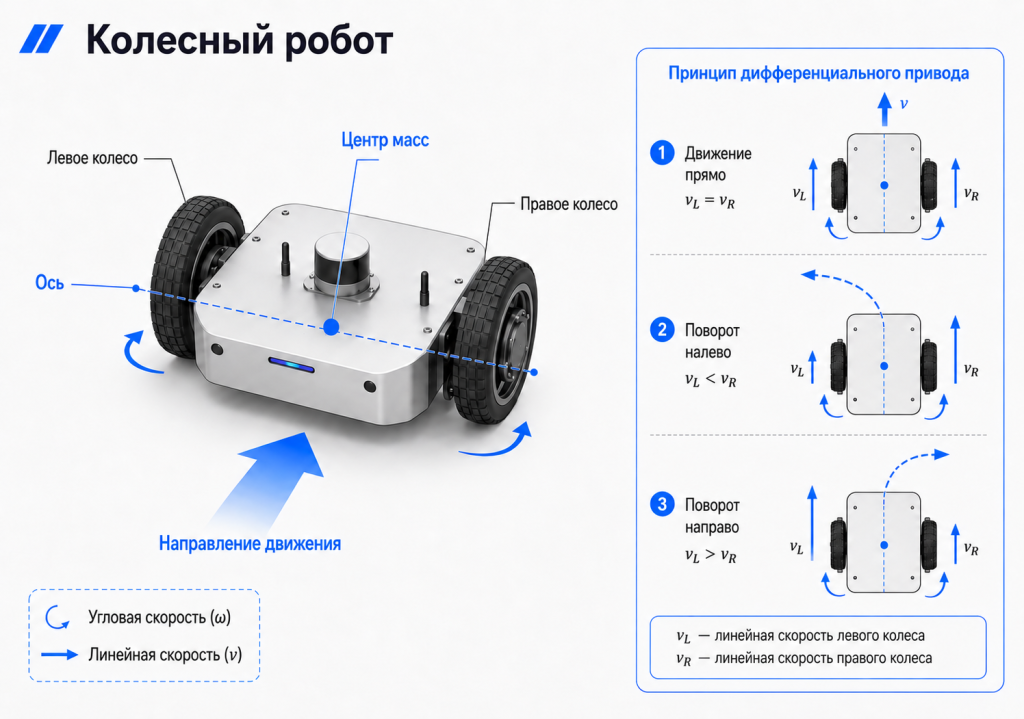
Мобильная платформа на колесном ходу управляется иначе, чем манипулятор. Здесь важны не только команды «вперед» и «назад», но и кинематика, сцепление с поверхностью, построение маршрута, скорость поворота, связь и датчики препятствий. Кинематика — это описание того, как движение колес или ног превращается в перемещение всего робота.
На практике оператор задает маршрут, контролирует карту, следит за состоянием батареи и при необходимости берет управление на себя. Колесно-ножные решения вроде Unitree Go2-W полезны там, где нужно сочетать устойчивое движение по ровным покрытиям и способность преодолевать отдельные препятствия.
Чтобы управлять роботом собакой безопасно, сначала выбирают режим движения, проверяют заряд, связь и окружение, затем задают маршрут или направление, а после этого контролируют поведение через приложение, пульт или операторскую станцию. В зоне с людьми обязательно нужен режим остановки и понятные правила доступа.
Рост роботизации создает спрос не только на разработчиков, но и на операторов, сервисных инженеров и специалистов по интеграции. Компании все чаще нуждаются в людях, которые понимают механику, электронику, ПО, безопасность и процессы бизнеса.
Оператор запускает программы, следит за состоянием оборудования, выполняет базовую настройку, контролирует безопасность и фиксирует отклонения. Ему важно понимать интерфейс робота, правила работы на линии и порядок действий при ошибке.
Сервисный инженер отвечает за диагностику, замену узлов, обновления, проверку датчиков, калибровку и документацию. В мобильной робототехнике он также следит за батареями, связью, состоянием приводов и механикой движения.
Разработчик пишет программы управления, интерфейсы, алгоритмы навигации и интеграции. ROS 2 — это популярная программная среда для робототехники. Простыми словами, она помогает разным частям робота обмениваться данными: камера передает изображение, навигация строит маршрут, контроллер получает команду на движение.
Для НИОКР, образовательных и демонстрационных задач можно связать этот раздел с гуманоидными платформами Unitree G1 и Unitree R1, а также с полноразмерным Unitree H1 / H1-2.
Управление современным бионическим роботом — это сочетание механики, электроники, связи, программной логики, датчиков и алгоритмов. Нельзя выбрать робота только по внешнему виду или скорости: важно понимать, кто будет оператором, где будет работать платформа, какие данные нужны и сколько автономности допустимо.
Практический подход такой: сначала определить задачу, затем выбрать тип управления, проверить каналы связи, продумать безопасность, обучить операторов и только потом масштабировать сценарий. Такой порядок снижает риск ошибок и помогает использовать робота как рабочий инструмент, а не как эксперимент без понятной пользы.
Для первичного подбора можно начать с каталога роботов Unitree: отдельно оценить роботов-собак, гуманоидные платформы, контроллеры и сенсорные компоненты под конкретную задачу управления.
В промышленности роботом управляют через контроллер, панель оператора, пульт, программу или систему верхнего уровня. Человек задает сценарий, запускает цикл и контролирует безопасность, а робот выполняет движения по заданной логике.
Роботом-собакой управляют через пульт, мобильное приложение, операторскую станцию или автономный режим. Обычно оператор видит видеопоток, карту, заряд батареи, статус связи и может переключать режимы движения.
Онлайн-программирование выполняется на реальном роботе. Офлайн-программирование готовят в цифровой среде, а потом переносят на оборудование. Первый вариант проще для быстрых правок, второй удобнее для сложных систем и снижения простоев.
ROS — это программная среда для разработки робототехнических систем. Она помогает датчикам, алгоритмам, интерфейсам и контроллерам обмениваться данными. ROS 2 — более современная версия, рассчитанная на сложные и распределенные системы.
Базовое управление можно освоить довольно быстро, если есть понятный интерфейс и обучение. Программирование сложнее: нужно понимать механику, датчики, безопасность, логику движения и интеграцию с другими системами.