Роботы
Роботы для образования
 Go2
Новая эра искусственного интеллекта
 Go2-W
Движение по любым поверхностям
 Go2 наконечник лапы
 R3 контроллер
 Go2 зарядное устройство
 Go2 аккумулятор
 Go1
Сопроводит вас в путешествии по миру
 Go1 аккумулятор
 Go1 привод сустава
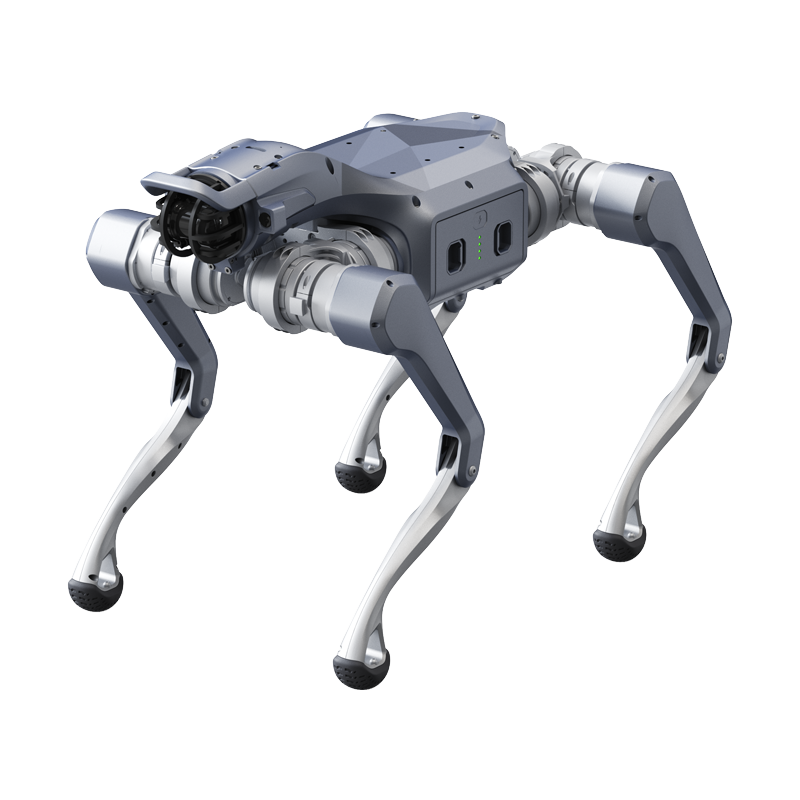 As2
Компактные размеры индустриальные возможности
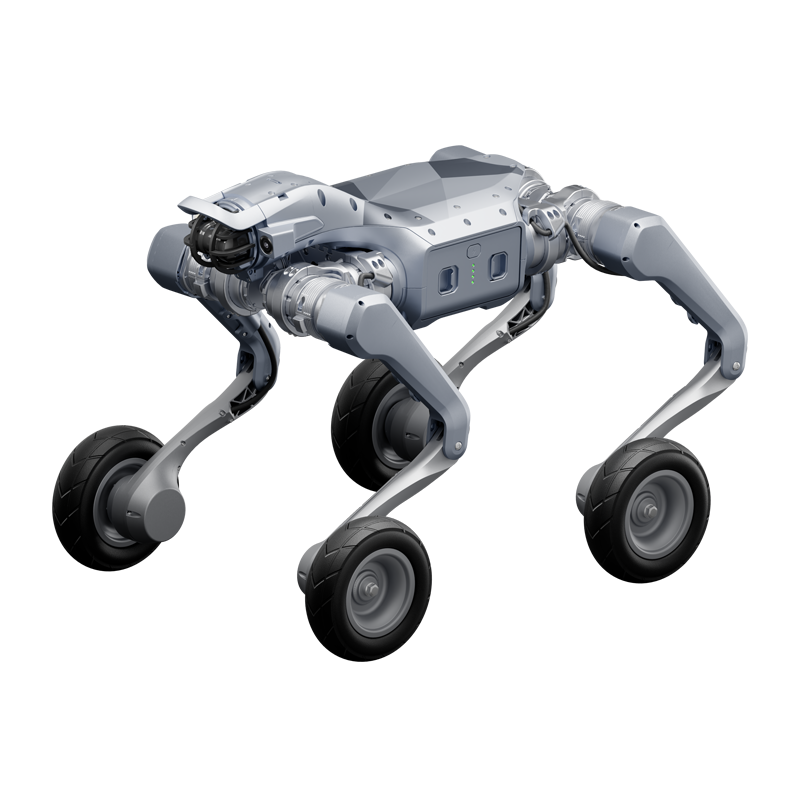 As2-W
Мощный первопроходец: компактный, но выдающийся
Промышленные роботы
Роботизированные руки
Лидар
Компоненты
Гуманоиды
Роботы гуманоиды
G1 модификации
Ловкая рука
Индустрия
Сервис
Компания
Роботы в строительстве уже применяются для 3D-печати зданий, кирпичной кладки, разметки, инспекции, перевозки материалов, контроля качества и работ в опасных зонах. Если отвечать на вопрос прямо: робот строитель не заменяет всю бригаду, а берет на себя повторяемые, тяжелые или рискованные операции — там, где важны скорость, точность и безопасность.
В статье разберем виды строительных роботов, реальные направления применения, ограничения и сценарии, где технологии уже можно оценивать практически. Отдельно покажем, как мобильные платформы Unitree могут быть связаны с инспекцией, мониторингом, логистикой и опытной эксплуатацией на сложных объектах.
роботы для строительства полезны там, где есть повторяемые операции, опасная среда или нехватка специалистов;
3D-печать зданий ускоряет отдельные этапы, но не отменяет проектирование, инженерные системы и контроль качества;
четвероногие и гуманоидные платформы подходят для инспекции, мониторинга и тестирования новых сценариев на стройплощадке;
главные барьеры внедрения — стоимость, требования безопасности, подготовка площадки и интеграция с текущими процессами;
начинать стоит не с покупки робота, а с аудита задач, где роботизация даст измеримый эффект.
Строительство остается одной из самых сложных отраслей для автоматизации. Площадка постоянно меняется, условия зависят от погоды, материалы отличаются по качеству, а многие операции требуют ручного труда. Поэтому применение в строительстве долго развивалось медленнее, чем на заводах.
Сейчас ситуация меняется. Девелоперы и подрядчики сталкиваются с дефицитом рабочих кадров, ростом себестоимости, требованием сокращать сроки и повышать безопасность. Роботизация помогает закрывать часть этих задач не за счет полной замены людей, а за счет перераспределения операций.
Причины, по которым строительство обращается к роботам:
нужно снижать долю тяжелого ручного труда;
важно повышать точность повторяющихся операций;
необходимо быстрее собирать данные о ходе работ;
требуется уменьшать риски при высотных, демонтажных и инспекционных задачах;
подрядчикам важно лучше контролировать сроки, качество и расход материалов.
Виды строительных роботов удобнее рассматривать не только по форме, но и по задаче. Один класс работает как производственная ячейка, второй перемещается по площадке, третий летает над объектом, четвертый помогает человеку как экзоскелет, а пятый автоматизирует документы без физического корпуса.
Для задач мобильной инспекции, тестирования маршрутов и НИОКР-проектов можно смотреть каталог роботов Unitree. Там представлены четвероногие и гуманоидные платформы, которые можно рассматривать как основу для прикладных сценариев на промышленных и строительных объектах.
Промышленные манипуляторы — самый зрелый класс робототехники. На стройке и в смежных производствах они применяются для сварки, сборки металлоконструкций, резки, перемещения деталей и подготовки модулей. Чаще всего такие решения работают не прямо на открытой площадке, а в цехе, где условия стабильнее.
Преимущество манипуляторов — высокая повторяемость. Они хорошо подходят для задач, где операция понятна заранее, а изделие можно зафиксировать в рабочей зоне. Ограничение — низкая гибкость при хаотичной среде: если объект постоянно меняется, роботу нужно больше сенсоров, настройки и контроля.
Декартовые системы перемещают рабочий инструмент по осям X, Y и Z. Простыми словами, это роботизированная конструкция, где печатающая головка движется по заданной траектории и послойно наносит материал. В строительстве такой подход используют для 3D-печати стен, малых архитектурных форм и экспериментальных конструкций.
3D-печать не означает, что дом появляется «из воздуха». Нужны проект, подготовка основания, инженерные коммуникации, армирование, отделка и проверка прочности. Но технология может ускорить отдельные этапы и снизить объем ручной работы при типовых формах.
Кобот — это коллаборативный робот, то есть машина, рассчитанная на работу рядом с человеком. В отличие от классического промышленного робота в закрытой ячейке, кобот должен быть безопаснее, гибче и проще в перенастройке. В строительстве такой подход важен для задач, где человек остается главным оператором, а робот берет на себя физически тяжелую часть.
Для мобильных сценариев рядом с людьми можно рассматривать четвероногие платформы Unitree B2 и Unitree B2-W. Первая модель релевантна для сложной промышленной среды, вторая — для задач, где нужны колесно-шагающее движение и перемещение по более ровным участкам.
Дроны используют для фотофиксации, мониторинга, построения карт, контроля прогресса и инспекции труднодоступных участков. Они помогают быстрее понять, что происходит на объекте, и не требуют постоянного подъема специалистов на высоту.
К этой группе относятся автономные бульдозеры, катки, экскаваторы, погрузчики и транспортные платформы. Их задача — выполнять движение по маршруту, перемещать материалы, подготавливать площадку или повторять операции по заданному плану. Полная автономность пока требует аккуратной настройки, потому что строительная площадка постоянно меняется.
Гуманоидные роботы интересны строительству потому, что среда уже создана под человека: лестницы, проходы, двери, инструменты и рабочие зоны рассчитаны на человеческое тело. Поэтому робот, который ходит на двух ногах и использует руки, потенциально может работать там, где сложно поставить стационарную автоматическую линию.
Для таких задач на сайте Unitree можно посмотреть Unitree H1 / H1-2 как полноразмерную гуманоидную платформу и Unitree G1 как более компактную модель для исследований, демонстраций и образовательных сценариев.
Мини-роботы и роевые системы — это небольшие машины, которые могут выполнять множество однотипных действий группой. Пока это в большей степени экспериментальное направление, но оно перспективно для туннелирования, обследования полостей и точечных операций. Экзоскелет — это носимая роботизированная конструкция, которая помогает человеку снизить нагрузку на спину, руки или ноги.
Роботизированная автоматизация процессов — это не физический робот, а программа, которая повторяет действия сотрудника в интерфейсах: переносит данные, формирует отчеты, сверяет документы, отправляет уведомления. В строительстве роботизированная автоматизация процессов может помогать с актами, заявками, контролем статусов и отчетностью.
Задачи роботизированной автоматизации процессов в строительстве:
сбор статусов по заявкам и поставкам,
перенос данных между учетными системами,
проверка комплектности документов,
подготовка регулярных отчетов по объектам,
автоматические уведомления о просрочках и изменениях.
Строительный робот может выполнять разные операции — от кладки кирпича до инспекции объекта. Важно выбирать решение не по эффектной демонстрации, а по тому, насколько задача повторяется, можно ли измерить результат и есть ли понятные условия для безопасной работы.
Роботы-каменщики показывают, что кладку можно частично автоматизировать. Обычно такие системы требуют подготовки, ровной логистики материалов и цифровой модели стены. Они особенно интересны там, где есть большие объемы повторяемой кладки.
|
Тип решения |
Что делает |
Где полезно |
Ограничение |
|
робот-каменщик |
укладывает блоки или кирпичи по заданной схеме |
типовые стены, повторяемые участки |
требует подготовки материалов и точной геометрии |
|
3D-принтер для бетона |
послойно наносит строительную смесь |
малоэтажные объекты, формы сложной геометрии |
не закрывает все этапы строительства |
|
робот-разметчик |
наносит линии плана здания на поверхность |
внутренние работы, большие площади |
нужна точная цифровая модель |
В арматурных работах роботы помогают вязать арматуру и перемещать тяжелые элементы. В отделке применяются решения для штукатурки, покраски и шлифовки. На кровле роботизация особенно интересна из-за рисков: высотные работы остаются одними из самых опасных.
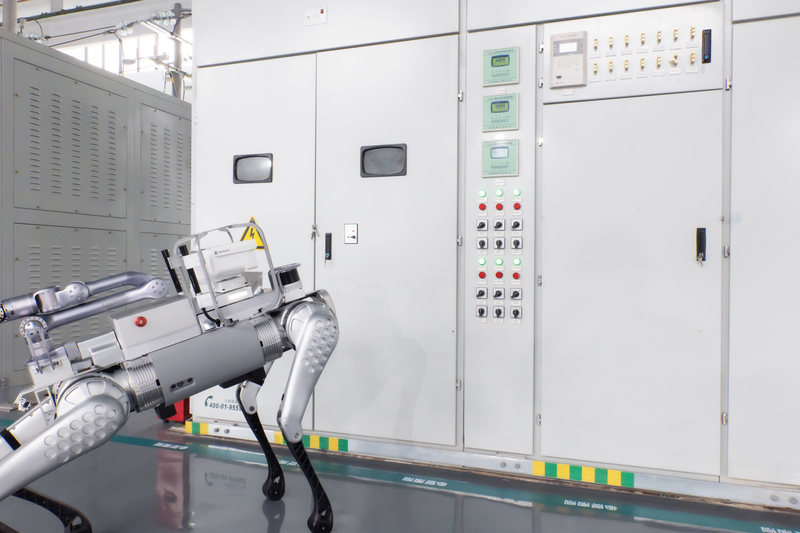
Инспекция — одно из самых понятных направлений для внедрения мобильных роботов. Машина может пройти по маршруту, зафиксировать состояние объекта, снять фото и видео, проверить опасный участок и передать данные инженеру. Здесь особенно важны сенсоры, навигация и связь.
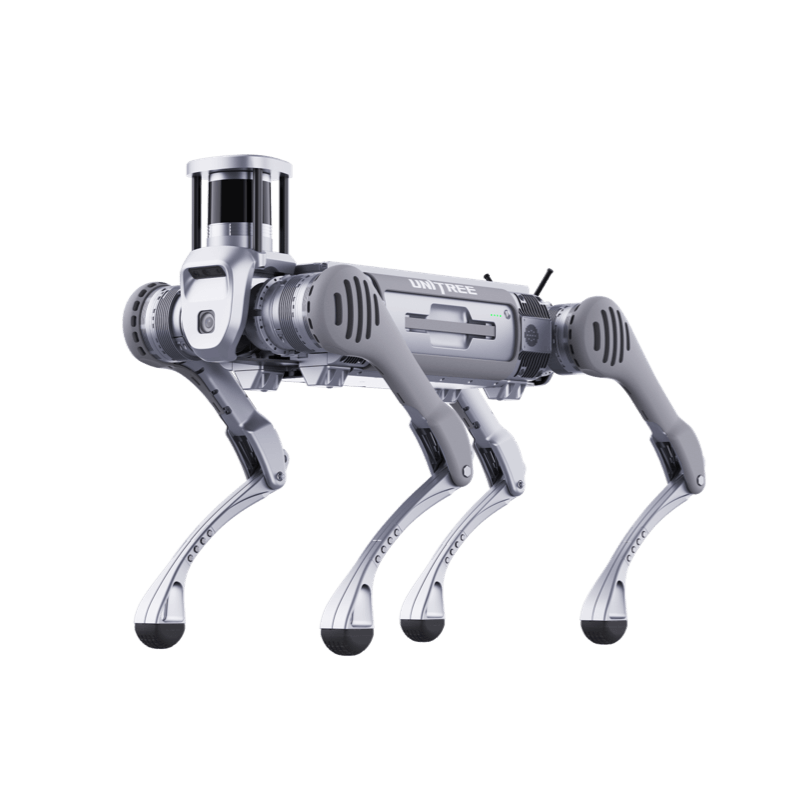
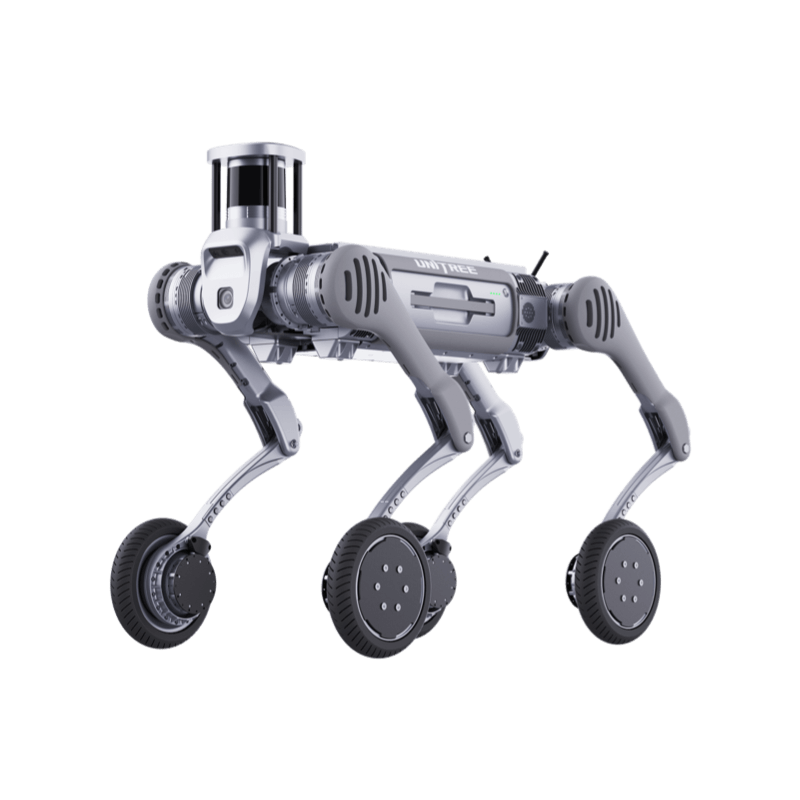
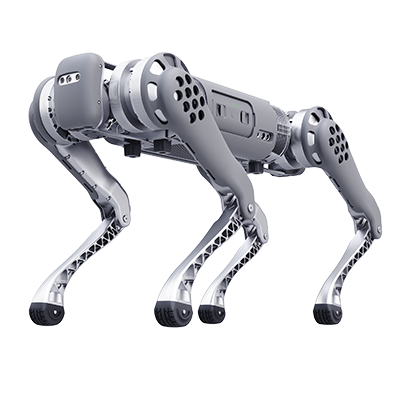
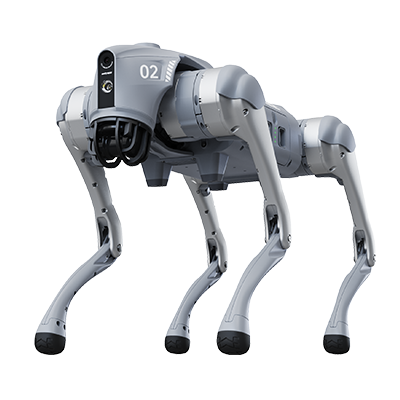
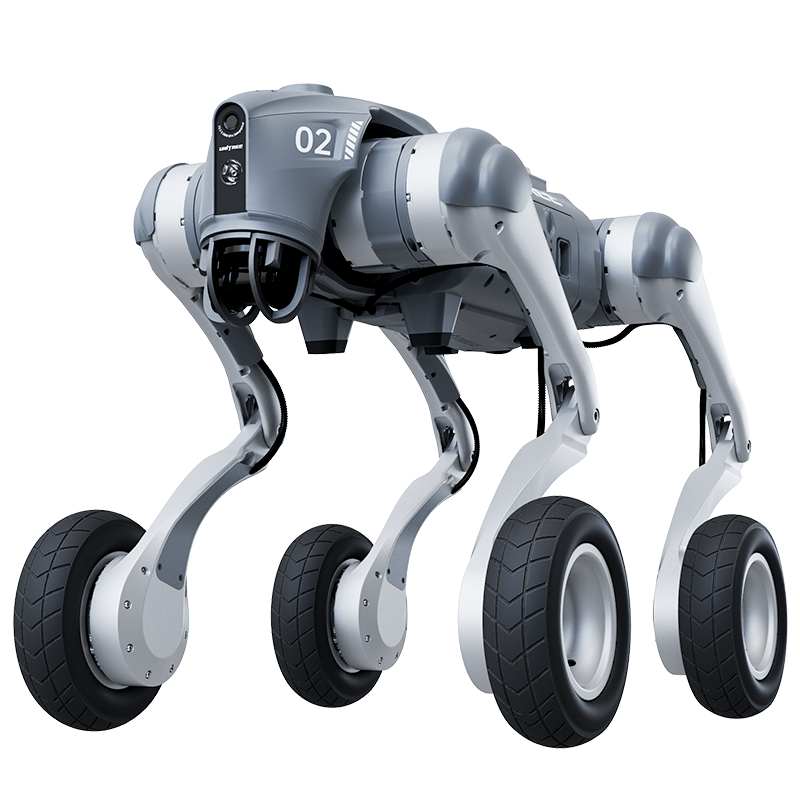
Для таких задач подходят четвероногие платформы Unitree Go2 и Unitree Go2-W. Их можно рассматривать для тестирования мобильного мониторинга, учебных сценариев и демонстрации роботизированного обхода объекта.
На стройке много перемещений: инструмент, расходники, небольшие грузы, образцы, документация, средства защиты. Транспортные роботы помогают разгрузить персонал и сделать логистику предсказуемее. Для тяжелых материалов применяются отдельные платформы, а для инспекции и малых грузов — более компактные мобильные роботы.
Примеры строительных роботов показывают, что рынок развивается сразу в нескольких направлениях. Одни компании работают с 3D-печатью, другие — с кладкой и арматурой, третьи — с инспекцией, разметкой и цифровым контролем. Наиболее реалистичный путь для подрядчика — не пытаться автоматизировать весь объект сразу, а выбрать один процесс и проверить эффект на пилоте.
Чаще всего для первого пилота подходят задачи, где легко сравнить «до» и «после»: время обхода, количество ошибок в разметке, скорость контроля, снижение ручных подъемов на высоту, скорость доставки небольших грузов или стабильность повторяемой операции.
В России роботизация строительства развивается точечно: через 3D-печать, цифровой контроль, дроны, испытания мобильных платформ и автоматизацию офисных процессов. Для массового внедрения нужны не только сами роботы, но и зрелая цифровая среда: информационные модели зданий, регламенты, связь на объекте и подготовленные специалисты.
Информационная модель здания — это цифровая модель объекта, в которой собраны данные о конструкциях, инженерных системах, материалах и этапах работ. Чем точнее такая модель, тем проще связать стройку с роботизированной разметкой, инспекцией и отчетностью.
Несмотря на быстрый интерес к технологиям, роботы для строительства пока не стали стандартом на каждой площадке. Причина не только в цене. Строительная среда менее предсказуема, чем заводская линия, а значит, требуется больше настройки, защиты и контроля.
Основные барьеры:
высокая стоимость пилотного проекта и интеграции;
нестабильные условия площадки: пыль, грязь, перепады поверхности, погода;
недостаток специалистов, которые понимают и строительство, и робототехнику;
сложности с безопасностью при работе рядом с людьми;
необходимость связать робота с цифровой моделью, графиком и системой контроля качества.
Главный страх связан с тем, что роботы могут заменить строителей. На практике ближайший сценарий выглядит иначе: роботизация меняет состав задач. Люди меньше выполняют тяжелые и опасные операции, но больше работают с настройкой, контролем, обслуживанием, планированием и анализом данных.
Синергия особенно заметна там, где робот работает как инструмент специалиста. Инженер задает задачу, оператор контролирует маршрут, строитель принимает решение на месте, а робот собирает данные или выполняет повторяемую часть работы. Такой подход снижает риски и повышает управляемость объекта.
Перед внедрением нужно оценить не только технологию, но и процесс. Если операция хаотична, плохо описана и постоянно меняется, робот не решит проблему сам. Сначала нужно стандартизировать задачу, определить метрики и понять, кто будет отвечать за эксплуатацию.
Пять шагов для первого пилота:
выбрать одну повторяемую или опасную задачу;
описать текущий процесс и измерить время, ошибки, затраты и риски;
проверить, можно ли подготовить площадку, маршрут, связь и данные;
провести пилот на ограниченном участке;
сравнить результат с исходными показателями и принять решение о масштабировании.
Роботизация строительства уже вышла из стадии футуристических роликов, но еще не стала универсальным стандартом. Наиболее зрелые направления — 3D-печать отдельных конструкций, инспекция, разметка, дроны, транспортировка, автоматизация документов и роботизированные операции в заводских условиях.
В ближайшие годы строительные компании будут все чаще использовать гибридный подход: часть задач останется за людьми, часть перейдет к промышленным роботам, часть — к мобильным платформам и программным системам. Победят не те, кто просто купит робота, а те, кто внедрит его в процесс, обучит командам и заранее посчитает эффект.
|
Этап |
Что внедрять |
Ожидаемый эффект |
|
первый пилот |
дроны, мобильная инспекция, роботизированная автоматизация процессов, разметка |
быстрая проверка пользы без перестройки всей площадки |
|
масштабирование |
транспортные роботы, 3D-печать, контроль качества |
снижение ручных операций и повышение прозрачности |
|
зрелая роботизация |
гуманоиды, коботы, автономная техника, связка с информационной моделью здания |
комплексная автоматизация отдельных строительных процессов |
Уже доступны решения для 3D-печати, кладки, разметки, инспекции, дрон-мониторинга, доставки материалов, арматурных и отделочных работ. Массовость внедрения зависит от бюджета, подготовки площадки и зрелости процесса.
Чаще всего проще начать с дронов, роботизированной автоматизации процессов, роботов для разметки или мобильной инспекции. Эти сценарии не требуют полной перестройки строительного процесса.
Можно автоматизировать печать стен или отдельных конструкций, но дом целиком включает фундамент, кровлю, инженерные системы, отделку и контроль качества. Поэтому 3D-печать закрывает только часть цикла.
Роботы скорее меняют структуру труда. Они забирают часть тяжелых, опасных и повторяемых операций, а людям остаются контроль, настройка, монтаж, принятие решений и управление процессом.
В России развиваются решения в области строительной 3D-печати, дрон-мониторинга, цифрового контроля, автоматизации документов и пилотного применения мобильных платформ. Рынок пока неоднороден, поэтому внедрение лучше начинать с конкретного процесса и пилотного проекта.