Роботы
Роботы для образования
 Go2
Новая эра искусственного интеллекта
 Go2-W
Движение по любым поверхностям
 Go2 наконечник лапы
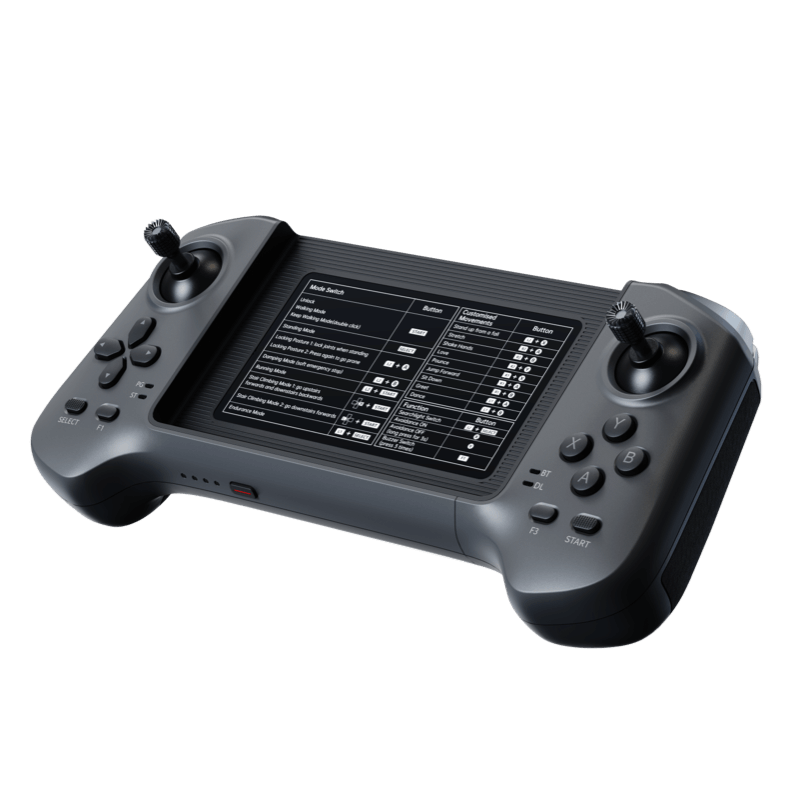 R3 контроллер
 Go2 зарядное устройство
 Go2 аккумулятор
 Go1
Сопроводит вас в путешествии по миру
 Go1 аккумулятор
 Go1 привод сустава
 As2
Компактные размеры индустриальные возможности
 As2-W
Мощный первопроходец: компактный, но выдающийся
Промышленные роботы
Роботизированные руки
Лидар
Компоненты
Гуманоиды
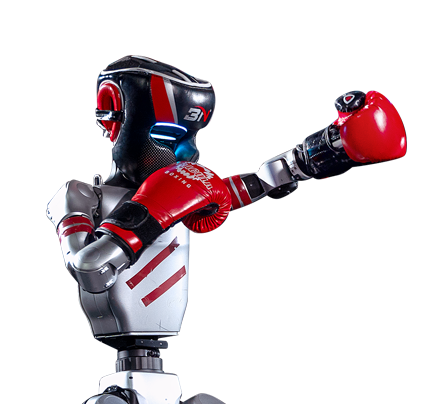
Роботы гуманоиды
G1 модификации
Ловкая рука
Индустрия
Сервис
Компания
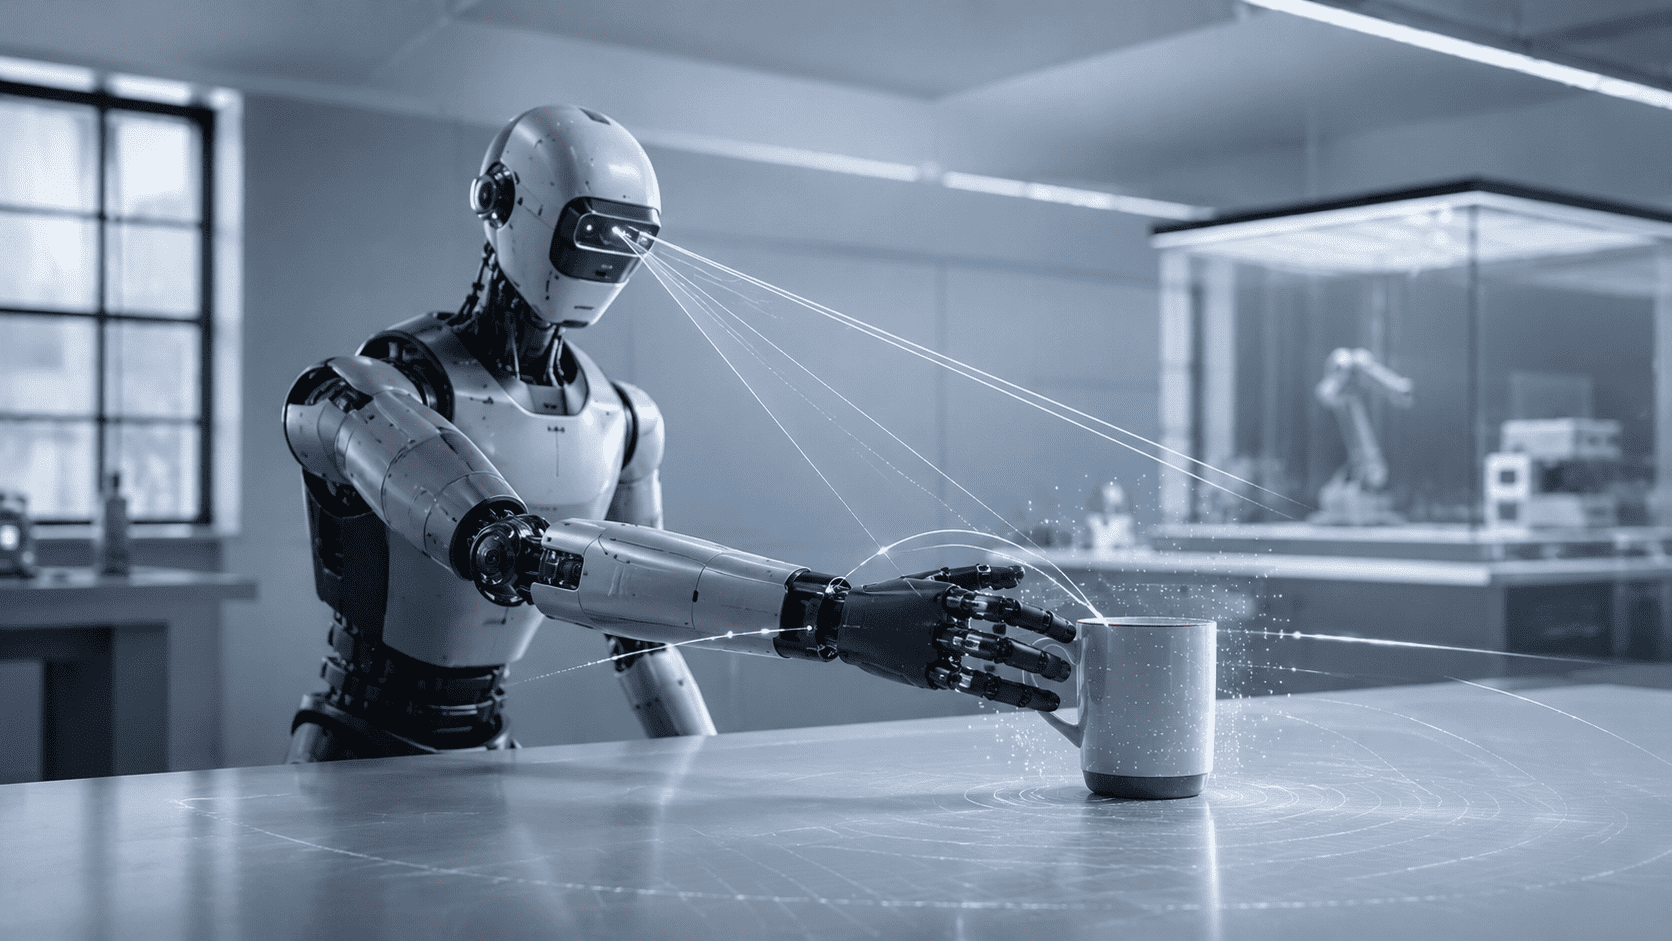
Воплощенный ИИ — это искусственный интеллект, который получает данные из физического мира, принимает решения и действует через тело робота. Современная языковая модель умеет работать с огромными объемами информации, анализировать тексты и писать программный код. Но задача вроде «возьми незнакомую чашку со стола и поставь ее на полку» для робота намного сложнее. Ему нужно увидеть предмет, понять его положение, рассчитать движение, правильно захватить чашку и не разбить ее. Именно этот разрыв между цифровым интеллектом и действиями в реальном мире пытается сократить воплощенный искусственный интеллект.
Обычная система искусственного интеллекта в основном работает с цифровой информацией. Она получает текст, изображение, таблицу или другой набор данных и выдает результат. У воплощенного ИИ появляется дополнительный элемент — физическое тело.
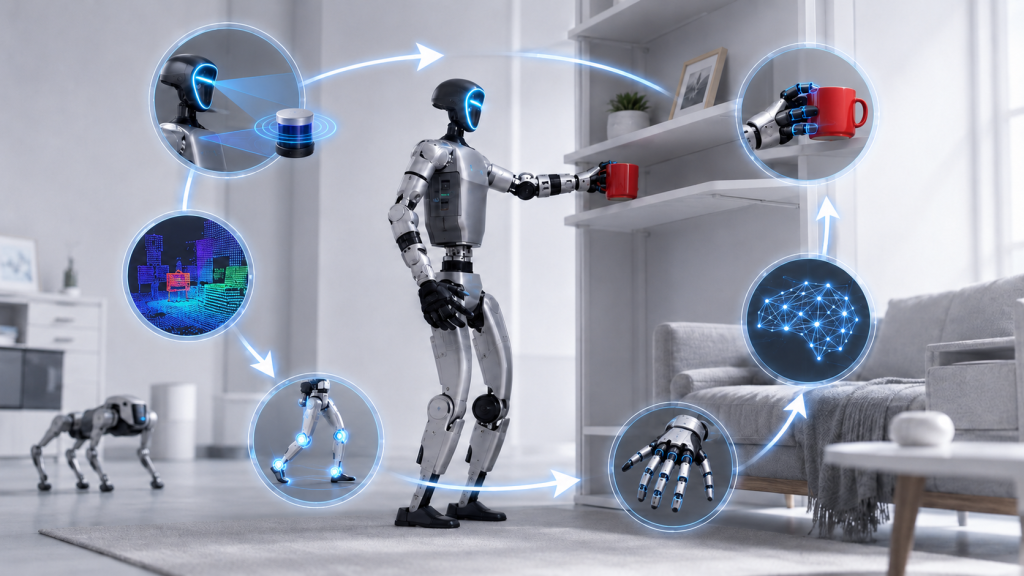
Робот получает информацию через камеры, лидары, датчики положения и другие сенсоры. После этого система анализирует ситуацию, выбирает действие и передает команду двигателям. Затем робот снова получает информацию об окружающей среде и при необходимости корректирует движение.
Получается постоянный цикл:
восприятие — решение — действие — проверка результата — новое действие.
Простой пример — ребенок учится ходить. Он не рассчитывает каждое движение по математической формуле. Ребенок встает, делает шаг, теряет равновесие, получает новый опыт и постепенно корректирует движения. Похожий принцип используется и при обучении некоторых роботизированных систем.
|
Подход |
С чем работает |
Что получает на входе |
Что делает |
|
классический ИИ |
правила и заранее заданная логика |
структурированные данные |
выдает ответ по заданным правилам |
|
машинное обучение и языковые модели |
большие наборы данных |
текст, изображения, звук |
распознают, прогнозируют, создают контент |
|
воплощенный ИИ |
цифровые данные и физический мир |
камеры, датчики, команды человека |
принимает решение и выполняет физическое действие |
Главное отличие воплощенного ИИ состоит в обратной связи с реальным миром. Если текстовая модель ошиблась в ответе, результат можно просто перегенерировать. Если робот неправильно рассчитал движение руки, он может уронить предмет или столкнуться с препятствием. Поэтому физическая среда предъявляет к ИИ совсем другие требования.
В основе воплощенного ИИ лежит идея, что интеллект развивается не отдельно от физического опыта. Человек узнает, что предмет тяжелый, горячий, хрупкий или скользкий, не только из описаний. Большую часть этих свойств он понимает через взаимодействие с окружающей средой.
Роботу тоже недостаточно «знать» слово «стакан». Ему нужно определить форму конкретного стакана, увидеть его положение, понять, где лучше разместить захват, с какой силой его удерживать и куда переместить. Поэтому физический воплощенный ИИ связывает обработку информации с восприятием, движением и результатами собственных действий.
В робототехнике хорошо заметен так называемый парадокс Моравека. Задачи, которые человек считает интеллектуально сложными, например математические расчеты или обработку большого текста, компьютер способен выполнять очень быстро. А действия, которые человек делает практически автоматически, оказываются гораздо сложнее.
Подойти к столу, определить положение кружки, взять ее за ручку, не задеть лежащий рядом телефон и поставить на другую поверхность — для человека обычная бытовая операция. Роботу для этого требуется целый набор систем восприятия и управления. Именно поэтому следующий этап развития ИИ связан не только с увеличением размера моделей, но и с обучением машин действиям в физическом мире.
Упрощенно систему можно разделить на три уровня:
Восприятие. Робот получает информацию об окружающей среде.
Принятие решения. Программа определяет, что происходит и какое действие нужно выполнить.
Движение. Приводы выполняют команду, после чего датчики проверяют результат.
Представим роботизированную руку, которой дали команду: «Поставь красную чашку на полку».
Сначала камера должна найти красную чашку и определить ее положение. Затем система выбирает траекторию движения руки. Захват подходит к чашке, удерживает ее и переносит к полке. Во время движения робот продолжает следить за положением объекта и при необходимости корректирует действие.
Человек одновременно использует зрение, слух, осязание и чувство положения собственного тела. У робота похожую роль выполняют технические устройства:
камеры помогают различать объекты, людей, надписи и препятствия;
камеры глубины определяют расстояние до предметов;
лидары сканируют пространство и помогают строить трехмерную карту;
датчики усилия определяют, насколько сильно робот нажимает или удерживает предмет;
датчики положения показывают, как расположены ноги, руки и суставы робота.
Чем лучше система объединяет эти данные, тем точнее робот понимает происходящее вокруг него.
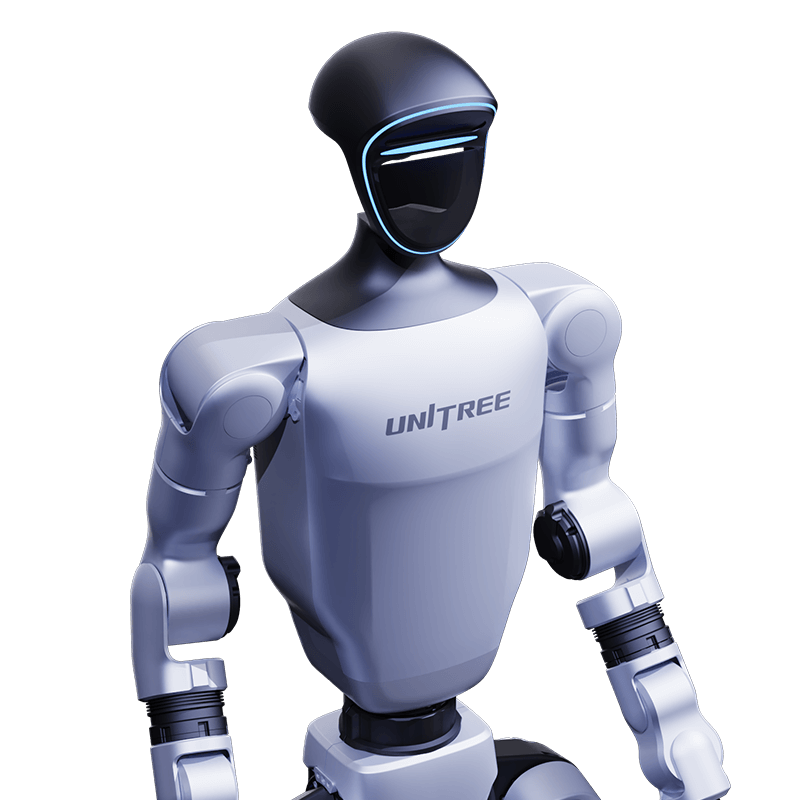
Например, полноразмерный гуманоид Unitree H1 использует трехмерный лидар и камеру глубины для пространственного восприятия. Рост модели составляет около 180 см, поэтому она позволяет исследовать движение робота в среде, изначально рассчитанной на человека.
Следующий уровень — обработка полученной информации. Раньше роботам чаще задавали жесткую последовательность команд: подъехать к координате, повернуться на определенный угол, поднять руку.
Современный подход постепенно становится гибче. Система может сначала определить общую цель, а затем разбить ее на последовательность действий. Большая языковая модель в такой системе может выполнять роль планировщика. Например, команда «убери со стола» разбивается на более конкретные операции: найти предметы, определить место хранения, выбрать первый объект, подойти к нему, взять и перенести.
Похожие подходы исследуются в современных системах для робототехники. Google DeepMind развивает модели, которые связывают зрение, язык и действия робота. Например, RT-2 обучалась как на данных из интернета, так и на робототехнических данных и преобразовывала информацию о задаче в команды для управления. Более новые модели Gemini Robotics также ориентированы на понимание физического пространства и выполнение действий.
Для обучения физических роботов применяют два понятных подхода.
Обучение по примеру означает, что система наблюдает за действиями человека или другого робота и пытается их воспроизвести. Например, оператор несколько раз показывает манипулятору, как перекладывать предмет из одного контейнера в другой.
Обучение с подкреплением работает иначе. Робот многократно пробует выполнить задачу и получает условную награду за правильный результат. Постепенно система находит более удачный способ действия.
На практике робота не всегда выгодно обучать тысячами попыток непосредственно в реальном помещении. Это долго, дорого и создает риск повреждения оборудования. Поэтому значительная часть обучения проходит в виртуальной среде.
Перед тем как дать роботу новый навык, разработчики могут создать его цифровую модель и обучать ее в симуляторе. Там робот может падать, сталкиваться с предметами и повторять одно действие тысячи раз без физического износа оборудования. После обучения алгоритм переносят на настоящего робота. Такой процесс называют переносом из симуляции в реальность.
Главная сложность в том, что виртуальный мир никогда полностью не совпадает с настоящим. В симуляции поверхность может иметь идеальное сцепление, камера — не давать помех, а предмет — всегда находиться в точно заданной точке. В реальности появляется пыль, отражения, разное освещение, проскальзывание и десятки других мелочей. Это примерно как научиться водить машину в компьютерной игре, а затем впервые выехать на настоящую дорогу. Основные принципы знакомы, но реальная среда гораздо менее предсказуема.
Разработчики используют разные среды для моделирования и обучения роботов. Среди распространенных решений есть как мощные промышленные системы, так и более доступные открытые проекты.
|
Инструмент |
Для чего используется |
Пример практической задачи |
|
MuJoCo |
Моделирование движения роботов и взаимодействия с предметами |
Отработка ходьбы, равновесия и захвата объектов |
|
NVIDIA Isaac Sim и Isaac Lab |
Создание виртуальных помещений, обучение и проверка роботов |
Обучение навигации по складу до запуска реального робота |
|
PyBullet |
Физическое моделирование и исследовательские эксперименты |
Проверка столкновений, движений и работы манипулятора |
|
LeRobot |
Работа с реальными роботами, моделями и наборами данных |
Сбор данных, обучение модели и перенос навыков на робота |
Воплощенный ИИ уже применяется в гуманоидной робототехнике, автономном транспорте, манипуляторах и исследовательских системах. Пока речь в основном идет не об универсальных машинах, которые самостоятельно выполняют любую человеческую работу, а о постепенном расширении списка доступных навыков.
Гуманоидная форма привлекает разработчиков по понятной причине: большая часть окружающей инфраструктуры уже создана под человека. Ступеньки, двери, стеллажи, инструменты и рабочие места рассчитаны на две ноги и две руки. Поэтому вместо полной перестройки предприятия можно исследовать робота, способного работать в существующей среде.
В этом направлении развиваются Tesla Optimus, Figure, Atlas от Boston Dynamics и гуманоидные платформы Unitree. Tesla описывает Optimus как двуногого автономного робота для выполнения небезопасных и повторяющихся задач. Atlas развивается как промышленный гуманоид для работы с материалами и автоматизации предприятий, а Figure работает над роботами общего назначения.
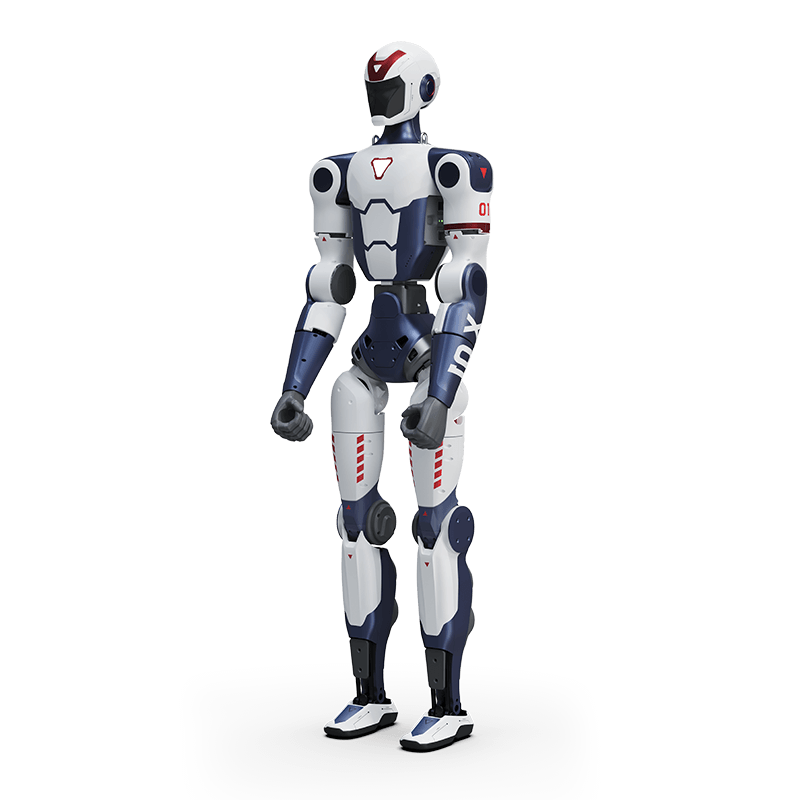
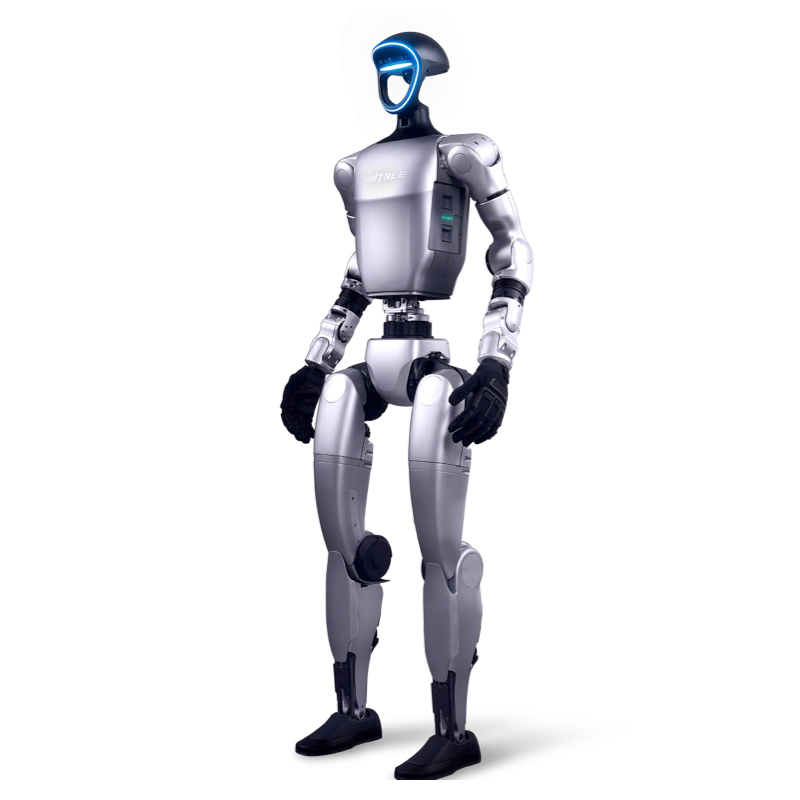
На unitree.ru представлены модели гуманоидных роботов. Например, Unitree H1 — полноразмерная платформа с трехмерным лидаром и камерой глубины, а компактный Unitree G1 рассчитан в том числе на образовательные и исследовательские сценарии. Его расширенная версия поддерживает дополнительные возможности разработки.
На производстве воплощенный ИИ особенно интересен там, где условия меняются и жестко запрограммированной системе сложно предусмотреть каждый вариант.
Классический промышленный робот хорошо справляется с повторяющейся операцией: взять одинаковую деталь из одной точки и переместить в другую. Если положение объекта постоянно меняется или роботу приходится работать с разными предметами, задача становится сложнее.
Система с компьютерным зрением может сначала определить положение объекта, а затем подстроить движение манипулятора. Для дальнейшего развития подобных проектов используются роботизированные руки, камеры, датчики усилия и алгоритмы распознавания. Такой подход потенциально расширяет область автоматизации — особенно в сортировке, комплектации, лабораторных операциях и других процессах, где невозможно разместить каждый объект строго в одной точке.
Беспилотный автомобиль тоже можно рассматривать как воплощенную систему. Он получает информацию с камер и других датчиков, оценивает ситуацию вокруг, выбирает траекторию и управляет физическим объектом в постоянно меняющейся среде.
Похожим образом работают автономные дроны. Они анализируют пространство, положение препятствий и собственное движение, после чего корректируют маршрут. Разница с текстовым ИИ очевидна: ошибка происходит не в цифровом документе, а в реальном мире. Поэтому для подобных систем особенно важны надежность, резервные механизмы и контроль безопасности.
Главная проблема воплощенного ИИ заключается не в отсутствии мощных нейросетей. Сложность возникает на стыке программного обеспечения, данных и физического оборудования.
Языковые модели могут обучаться на огромных массивах текстов и изображений. С роботами все сложнее. Для обучения захвату предметов недостаточно фотографий чашек. Нужны записи того, как рука двигалась, в каком положении находились суставы, что показывали камеры, с какой силой работал захват и получилось ли действие. Собирать такие данные медленнее и дороже.
Один из проектов, направленных на решение проблемы, — Open X-Embodiment. При его создании исследователи объединили данные от нескольких типов роботов и большое количество примеров физических действий. Идея состоит в том, чтобы робототехнические модели могли учиться не только на опыте одной конкретной машины.
Есть несколько распространенных способов.
Управление оператором. Человек дистанционно управляет роботом, а система записывает действия.
Запись движений человека. Камеры или специальные устройства фиксируют, как человек выполняет задачу.
Симуляция. Часть данных создается в виртуальной среде.
Самостоятельные попытки робота. Система многократно выполняет операцию и сохраняет успешный и неуспешный опыт.
Все больше внимания уделяется не просто количеству данных, а их разнообразию. Роботу полезно видеть предметы разной формы, работать при различном освещении и сталкиваться с ситуациями, которые не были идеально подготовлены заранее.
В робототехнике используются разные способы хранения данных, например RLDS и HDF5. Для неспециалиста конкретный формат не так важен. Важен общий принцип: нужно синхронно хранить изображение с камеры, состояние робота и действие, которое он выполнил.
Проекты вроде LeRobot развивают стандартизированные форматы, чтобы исследовательским группам было проще обмениваться такими наборами и повторно использовать их для обучения.
Еще один барьер — различие виртуальной и физической среды. Алгоритм может идеально научиться ходить в симуляторе, а на реальном роботе столкнуться с люфтом двигателя, неровным полом или неточностью датчика. Поэтому разработчики специально добавляют в виртуальную среду случайные изменения: меняют поверхность, освещение, массу предметов и положение объектов.
Цель состоит не в том, чтобы идеально скопировать реальный мир, а в том, чтобы научить систему справляться с его изменчивостью.
Даже очень хороший алгоритм зависит от физического оборудования.
Для мобильного или гуманоидного робота важны:
емкость аккумулятора,
масса,
мощность и скорость приводов,
надежность суставов,
качество камер и лидаров,
температура оборудования,
возможность безопасной остановки,
стоимость ремонта.
Поэтому прогресс воплощенного ИИ идет одновременно в двух направлениях: разработчики улучшают нейросети, а производители робототехники — двигатели, сенсоры, аккумуляторы и механические конструкции.
Научные тренды в воплощенном ИИ показывают постепенный переход от робота, обученного одной операции, к более универсальной системе, способной понимать разные команды и переносить навыки между задачами.
В языковом ИИ фундаментальная модель сначала получает обширные общие знания, а затем адаптируется под конкретные задачи. Похожая идея развивается и в робототехнике.
Google DeepMind создает модели, которые объединяют понимание изображений, языка и физических действий. В 2025–2026 годах направление продолжилось в линейке Gemini Robotics, где отдельные модели отвечают за понимание пространства, планирование и управление роботами.
NVIDIA развивает платформу Isaac GR00T для создания универсальных моделей управления гуманоидными роботами. В этой экосистеме используются реальные записи действий, данные симуляций и синтетические примеры. Идея проста: вместо обучения каждого робота с нуля разработчики хотят создать базовую модель, которой уже знакомы общие принципы физического мира.
Еще одно направление — воплощенный ИИ на основе ИИ агентов. В такой архитектуре одна модель не обязана управлять каждым двигателем напрямую. Высокоуровневый ИИ получает цель и планирует последовательность действий, а более специализированные системы отвечают за движение, захват и восприятие.
Например, робот получает команду: «Принеси бутылку воды из кухни».
План может выглядеть так:
определить, где находится кухня;
построить маршрут;
найти бутылку;
подойти к ней;
выбрать способ захвата;
взять бутылку;
вернуться к человеку.
Google DeepMind уже исследует подобный агентный подход: модель верхнего уровня может планировать задачу и обращаться к отдельным средствам управления роботом.
Цифровой двойник — виртуальная копия реального объекта или пространства. Для предприятия можно создать цифровую модель помещения, оборудования и маршрутов, а затем проверять поведение робота до запуска на физической площадке.
Это позволяет:
тестировать новые маршруты,
искать опасные участки,
обучать алгоритмы,
проверять изменения,
сокращать количество экспериментов на реальном оборудовании.
NVIDIA Isaac Sim, например, предназначен для создания физических виртуальных сред, обучения и испытания роботов.
Раньше серьезные эксперименты с обучением роботов требовали собственной лаборатории, дорогостоящего оборудования и большого объема программной разработки. Сейчас появляются открытые инструменты, готовые наборы данных и более доступные манипуляторы.
MuJoCo, LeRobot, Open X-Embodiment и другие проекты снижают порог входа для университетов и небольших исследовательских групп. Это не делает создание умного робота простым, но позволяет быстрее перейти от идеи к эксперименту.
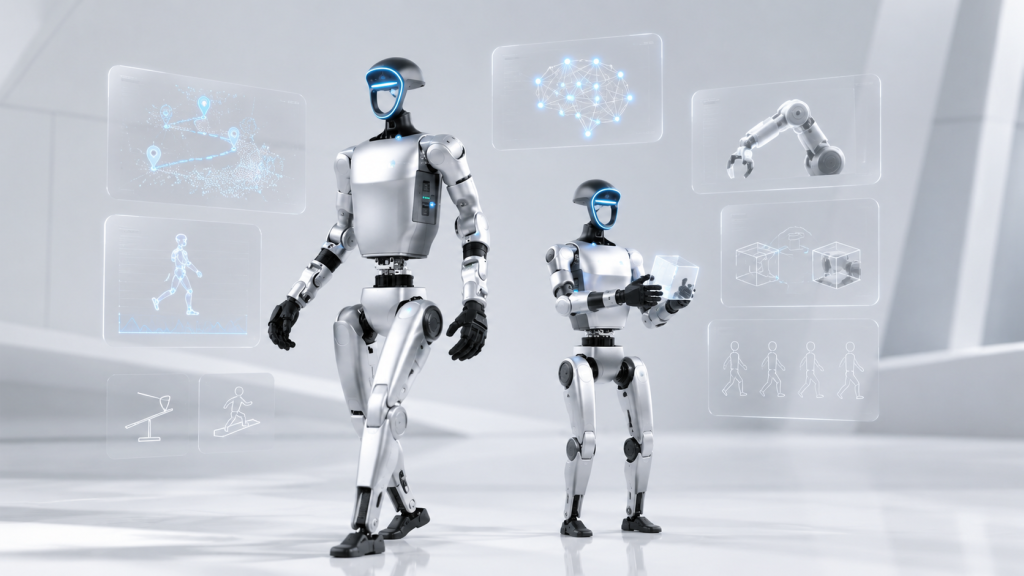
Чем больше автономности получает физическая машина, тем важнее становится вопрос ответственности. Ошибка текстовой системы обычно исправляется новым запросом. Ошибка робота может привести к повреждению оборудования или травме человека.
Ответственность может распределяться между производителем оборудования, разработчиком программного обеспечения, интегратором и организацией, которая использует систему.
Европейский ИИ акт использует риск-ориентированный подход к регулированию искусственного интеллекта. Некоторые системы ИИ, которые являются частью регулируемого оборудования или отвечают за безопасность роботов, дронов и медицинских устройств, могут относиться к категории высокого риска в зависимости от конкретного назначения.
Поэтому для бизнеса важны не только возможности робота, но и:
ограничение рабочей зоны,
аварийная остановка,
журнал действий,
контроль оператора,
проверка новых алгоритмов до запуска,
регулярное обслуживание оборудования.
Воплощенный ИИ способен автоматизировать часть физического труда, особенно повторяющиеся, тяжелые или опасные операции. Но сценарий, при котором один универсальный гуманоид в ближайшее время полностью заменяет сотрудника, слишком упрощает реальное положение дел.
Даже современному роботу требуются настройка, обслуживание, обучение и контроль. Одновременно появляются новые задачи для инженеров, операторов робототехнических систем, интеграторов, специалистов по данным и сотрудников, которые обучают роботов конкретным процессам. На практике автоматизация чаще меняет состав работы, чем мгновенно устраняет всю профессию.
Отдельный вопрос связан с роботами в уходе за пожилыми людьми, реабилитации и социальной сфере. Робот может напомнить о лекарстве, доставить предмет, помочь вызвать сотрудника или поддерживать дистанционную связь. Но физическая помощь и человеческое общение — разные вещи.
Поэтому развитие социальных роботов требует оценки не только технической эффективности, но и психологических последствий. Автоматизация должна помогать человеку, а не превращать отсутствие человеческого контакта в технологическую норму.
Главное изменение в развитии искусственного интеллекта состоит в том, что модели постепенно выходят за пределы компьютера. Языковая система уже умеет понимать команду. Следующая задача — связать это понимание со зрением, пространством и физическим действием. Именно поэтому робототехника становится одним из ключевых направлений развития ИИ. Для настоящего перехода потребуется решить сразу несколько задач: увеличить объем данных, сделать обучение безопаснее, улучшить механику роботов и научить модели переносить опыт между разными платформами.
Развитие Unitree H1, G1 и других гуманоидных систем показывает, насколько быстро совершенствуется физическая сторона робототехники. Параллельно Google DeepMind, NVIDIA и другие исследовательские команды развивают модели, которые должны лучше понимать физический мир и превращать общую команду в последовательность действий.
Главный парадокс сохраняется: искусственный интеллект уже способен работать с очень сложной цифровой информацией, но надежное выполнение простого человеческого действия в физическом мире все еще требует большой инженерной работы.
Воплощенный ИИ пытается соединить эти два направления. Робот должен не просто анализировать данные, а видеть окружающую среду, понимать задачу, выбирать действие, выполнять его и учитывать результат.
Именно этот замкнутый цикл делает воплощенный ИИ важным этапом развития робототехники. По мере совершенствования моделей, сенсоров и механики роботы смогут работать с более разнообразными задачами — сначала в лабораториях и на предприятиях, а затем и в повседневной среде.
Обычный робот может работать строго по заранее заданной программе. Система воплощенного ИИ использует данные сенсоров, анализирует текущую ситуацию и может корректировать действия в зависимости от происходящего вокруг.
Языковая модель может быть частью робототехнической системы, например планировать действия или понимать команду человека. Но напрямую подавать каждую команду двигателям обычно должны специализированные системы управления. Современные исследования уже объединяют языковые, зрительные и робототехнические модели в единую архитектуру.
Это перенос навыка, полученного в виртуальной среде, на физического робота. Симуляция позволяет провести множество экспериментов без риска повредить реальное оборудование, но после переноса алгоритм обязательно проверяют и дорабатывают в настоящих условиях.
Отдельные элементы таких технологий уже существуют, но универсальные домашние гуманоиды пока остаются развивающимся направлением. Разработчикам необходимо повысить надежность, безопасность и способность роботов справляться с большим количеством незнакомых ситуаций. Современные Tesla Optimus, Figure, Atlas и гуманоиды Unitree показывают прогресс отрасли, но их возможности пока значительно уже человеческих.
Воплощенный ИИ описывает прежде всего связь искусственного интеллекта с физическим телом и окружающим миром. Общий искусственный интеллект — гипотетическая система, способная выполнять широкий круг интеллектуальных задач на уровне человека или выше. Робот может использовать воплощенный ИИ, не являясь при этом общим искусственным интеллектом.