Роботы
Роботы для образования
 Go2
Новая эра искусственного интеллекта
 Go2-W
Движение по любым поверхностям
 Go2 наконечник лапы
 R3 контроллер
 Go2 зарядное устройство
 Go2 аккумулятор
 Go1
Сопроводит вас в путешествии по миру
 Go1 аккумулятор
 Go1 привод сустава
 As2
Компактные размеры индустриальные возможности
 As2-W
Мощный первопроходец: компактный, но выдающийся
Промышленные роботы
Роботизированные руки
Лидар
Компоненты
Гуманоиды
Роботы гуманоиды
G1 модификации
Ловкая рука
Индустрия
Сервис
Компания
Когда говорят операционная система роботов, чаще всего имеют в виду ROS. Полное название — Robot Operating System. По-русски это переводят как «операционная система роботов», но здесь есть важный нюанс: ROS не заменяет обычную операционную систему компьютера. Это не аналог Windows, Linux или macOS. Скорее, ROS — это специальный программный слой, который помогает разным частям робота обмениваться данными и работать вместе.
Если совсем просто, ros операционная система для роботов — это среда, где можно собрать программную логику робота из отдельных блоков: один блок получает данные с камеры, второй строит карту, третий планирует маршрут, четвертый отправляет команды двигателям. Сам ROS официально описывается как набор программных библиотек и инструментов для создания робототехнических приложений.
Для роботов «Unitree» это особенно актуально, потому что современные бионические платформы — это не просто механика. Внутри есть контроллеры, приводы, датчики, камеры, лидары, алгоритмы стабилизации и внешние интерфейсы управления. Поэтому связка ros 2 робот часто появляется там, где нужно не просто включить готовое устройство, а настроить исследовательский сценарий, интеграцию, автономное поведение или работу с датчиками.
ROS — это не обычная операционная система вроде Windows или Linux, а набор инструментов для разработки роботов.
ROS работает поверх базовой ОС, чаще всего Linux / Ubuntu.
ROS 2 лучше подходит для новых проектов, потому что рассчитан на безопасность, распределенные системы и промышленное применение.
Для роботов Unitree важны не только встроенные контроллеры, но и внешняя среда разработки: SDK, Linux, ROS 2, симуляторы и инструменты визуализации.
ROS помогает соединять датчики, камеры, лидары, алгоритмы навигации и команды движения в единую систему.
Новичку лучше начинать не с реального робота, а с симуляции и простых примеров.
ROS — это программная платформа для робототехники. Она помогает разработчику не писать все с нуля. Без ROS инженеру пришлось бы отдельно продумывать, как камера передаст изображение, как лидар отправит данные о расстоянии, как навигационный алгоритм получит карту, как контроллер движения отдаст команду двигателям и как все это синхронизировать.
ROS решает эту проблему. Он дает готовые правила обмена данными, структуру проекта, набор библиотек, инструменты диагностики и большое сообщество готовых пакетов.
Сложный термин middleware можно перевести как «программный посредник». Это слой между операционной системой и приложениями робота. Например, снизу работает Ubuntu Linux. Сверху находятся программы, которые отвечают за зрение, движение, навигацию и управление. А ROS находится между ними и помогает этим программам общаться.
ROS иногда называют мета-операционной системой. Это значит, что он похож на операционную систему по набору задач, но не является ей в строгом смысле.
Обычная операционная система управляет памятью, процессором, файлами, сетевыми подключениями и устройствами компьютера. ROS этим напрямую не занимается. Зато он дает сервисы, которые нужны именно роботам:
Передачу данных между программными модулями.
Подключение датчиков и исполнительных механизмов.
Запуск нескольких процессов одновременно.
Визуализацию данных с робота.
Запись и повторное воспроизведение данных.
Инструменты симуляции и отладки.
Упрощенная схема такая:
Ubuntu / Linux → ROS 2 → программы робота → движение, навигация, восприятие.
То есть ROS не работает сам по себе «в пустоте». Он запускается поверх обычной ОС и превращает компьютер в удобную среду для разработки робототехники.
У обычной ОС и ROS разные задачи.
Базовая операционная система делает следующее:
Запускает компьютер.
Управляет памятью и процессором.
Работает с файлами и папками.
Подключает сетевые интерфейсы.
Обеспечивает работу драйверов.
ROS делает другое:
Помогает программным частям робота обмениваться данными.
Передает сообщения от датчиков к алгоритмам.
Позволяет запускать несколько модулей одной командой.
Дает готовые пакеты для навигации, карт, камер и манипуляторов.
Помогает тестировать робота в симуляторе до запуска в реальности.
Простой пример. Обычная ОС знает, что к компьютеру подключена камера. ROS помогает сделать так, чтобы изображение с этой камеры получил алгоритм машинного зрения, затем навигационный модуль, а потом система управления движением.
Важно не путать программную и аппаратную платформу.
Аппаратная платформа — это сам робот: корпус, ноги, колеса, приводы, батарея, контроллеры, датчики. Например, у «Unitree» это могут быть четвероногие роботы, гуманоидные платформы или сенсорные модули.
Программная платформа — это среда, где пишется и запускается логика. ROS относится именно к программной стороне.
Один и тот же подход можно использовать на разных роботах: учебном шасси, складской мобильной платформе, промышленном манипуляторе, робособаке или гуманоиде. Меняется «железо», но принципы обмена данными остаются похожими.
ROS появился как инструмент для исследовательской робототехники. Его развитие связано с лабораторией искусственного интеллекта «Stanford AI Laboratory» и компанией «Willow Garage». Главная идея была простой: инженеры по всему миру не должны каждый раз заново писать базовые компоненты для роботов. Код можно делить на модули и переиспользовать.
Именно поэтому ROS быстро стал популярным в университетах, лабораториях и исследовательских проектах. Позже он начал переходить в промышленность, автономный транспорт, складскую автоматизацию и сервисную робототехнику.
Первая версия ROS была удобной для исследований, но не всегда подходила для промышленной среды. Когда роботы начали работать вне лабораторий, появились новые требования: безопасность, устойчивость связи, работа без единой точки отказа, поддержка разных операционных систем и более надежное поведение в реальном времени.
ROS 1 имел несколько ограничений:
В системе был ROS Master — центральный узел, от которого зависела связь между компонентами.
Безопасность не была встроена как базовая часть архитектуры.
Поддержка реального времени была ограниченной.
Основная ориентация была на Linux.
Масштабирование на сложные распределенные системы было не самым удобным.
ROS 2 создавался как более современная версия, рассчитанная на реальные продукты, промышленную робототехнику и более сложные сценарии.
Сейчас для новых проектов чаще выбирают ROS 2. ROS 1 Noetic официально завершил жизненный цикл 31 мая 2025 года, то есть больше не получает обычную поддержку, исправления и обновления безопасности от основной команды ROS.
ROS стал популярным не потому, что это единственный возможный вариант. Его выбирают из-за сочетания нескольких факторов.
Большое сообщество. По ROS много документации, примеров, обсуждений и готовых решений.
Открытый исходный код. Open Source означает, что код открыт для изучения, изменения и использования. Это удобно для университетов, стартапов и компаний.
Модульность. Робота можно собирать из отдельных программных блоков: навигация, зрение, управление, диагностика.
Готовые пакеты. В экосистеме ROS есть решения для карт, движения, камер, лидаров, манипуляторов и симуляции.
Связь с промышленной разработкой. ROS используется не только в учебных проектах, но и в реальных робототехнических системах. Например, проект ROS-Industrial расширяет возможности ROS для промышленного оборудования и производственных задач.
Открытый исходный код — это не просто «бесплатно». Это значит, что разработчик может посмотреть, как устроен инструмент, доработать его под задачу, найти ошибку, использовать готовые компоненты и не зависеть полностью от закрытой системы одного поставщика.
Для робототехники это важно. Робот — сложная система, и часто требуется глубокая настройка: подключить нестандартный датчик, изменить алгоритм движения, добавить новый модуль или связать робота с внешней системой.
Архитектура ROS строится на идее распределенной системы. Это значит, что робот управляется не одной большой программой, а набором маленьких программ. Каждая отвечает за свою задачу.
Например:
Один модуль получает данные с лидара.
Второй строит карту.
Третий планирует маршрут.
Четвертый отправляет команды движения.
Пятый записывает данные для диагностики.
Такую схему легче отлаживать. Если проблема в камере, не нужно переписывать всю систему. Можно проверить конкретный модуль, который отвечает за изображение.
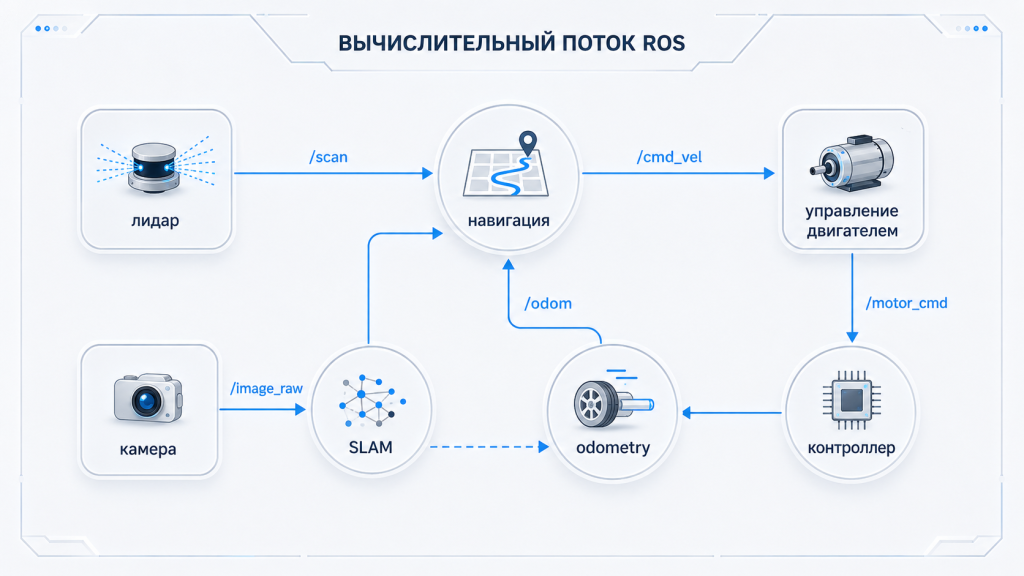
В ROS узел — это отдельная программа. Английский термин Node переводится как «узел». Лучше понимать его как самостоятельный блок системы.
Примеры узлов:
Узел камеры.
Узел лидара.
Узел навигации.
Узел управления двигателями.
Узел диагностики батареи.
Узел отображения карты.
Хороший узел делает одну понятную задачу. Например, узел лидара публикует данные о расстояниях. Он не должен одновременно строить карту, управлять ногами и отвечать за интерфейс пользователя.
Топик — это канал передачи данных. Английский термин Topic можно объяснить как «именованная линия связи». Один узел отправляет туда данные, другие узлы их читают.
Пример:
лидар → /scan → навигация.
Здесь /scan — это топик. Лидар публикует туда данные, а навигационный модуль подписывается на этот поток и использует его для построения маршрута.
Сообщение — это конкретная порция данных. Например, координаты, скорость, изображение, облако точек или команда движения.
В ROS есть не только топики. Есть еще сервисы и действия.
Сервис — это формат «запрос — ответ». Например, один модуль спрашивает: «Откалибруй датчик». Другой выполняет и отвечает: «Готово».
Действие — это формат для долгих задач. Например, робот получает цель: «Дойди до точки А». Он не может ответить мгновенно, потому что движение занимает время. Поэтому действие позволяет отслеживать прогресс, получать промежуточный статус и при необходимости отменить задачу.
Простая шпаргалка:
Topic — постоянный поток данных.
Service — короткий запрос и быстрый ответ.
Action — длительная задача с прогрессом и возможностью отмены.
Пакет — это папка проекта, где собраны файлы для конкретной функции.
В пакете могут лежать:
Исходный код.
Настройки.
Описания сообщений.
Launch-файлы.
Документация.
Конфигурации датчиков.
Launch-файл — это файл запуска. Он нужен, чтобы не включать 10 программ вручную. Например, одной командой можно запустить камеру, лидар, навигацию, визуализацию и диагностику.
Для нового проекта лучше выбирать ROS 2. Это особенно важно, если робот должен работать не только в учебной среде, но и в реальной эксплуатации.
|
Критерий |
ROS 1 |
ROS 2 |
|
Статус |
Завершает использование в новых проектах. |
Актуальный выбор для новых проектов. |
|
Центральный узел |
Есть ROS Master. |
Распределенная архитектура. |
|
Безопасность |
Ограниченная. |
Лучше заложена в архитектуре. |
|
Реальное время |
Ограниченная поддержка. |
Лучше подходит для задач с жесткими задержками. |
|
ОС |
В основном Linux. |
Linux, Windows, macOS в зависимости от версии. |
|
Рекомендация |
Только для старых проектов. |
Для новых проектов и обучения. |
Термин реальное время не означает «быстро». Он означает «предсказуемо по времени». Например, если робот должен обработать сигнал за 10 миллисекунд, система должна стабильно укладываться в этот срок. Для управления движением это важно, потому что задержки могут привести к ошибкам.
ROS — это не только обмен данными. Вокруг него есть набор инструментов, которые помогают разрабатывать и проверять робота.
RViz — это инструмент визуализации. Он показывает, что «видит» робот: карту, модель робота, данные лидара, траекторию, точки маршрута. Простыми словами, RViz помогает смотреть внутрь системы.
Если робот странно едет, RViz помогает понять причину: неверная карта, ошибка в положении, плохие данные с датчика или неправильный маршрут.
Gazebo — это симулятор. Симулятор — это виртуальная среда, где можно тестировать робота без риска сломать реальное оборудование.
Например, можно сначала проверить алгоритм обхода препятствий в виртуальном помещении, а потом переносить его на реального робота.
rqt — это набор графических инструментов. Он помогает смотреть граф узлов, параметры, сообщения и состояние системы.
rosbag2 записывает данные робота. Это похоже на «черный ящик». Можно записать, что происходило во время движения, а потом воспроизвести данные и найти ошибку.
Это инструменты сборки. Сборка — это процесс, при котором исходный код превращается в запускаемую программу. Если проще: разработчик пишет код, а colcon помогает правильно собрать проект.
CLI — это командный интерфейс. Простыми словами, работа через терминал.
Полезные команды:
ros2 node list — показывает запущенные узлы.
ros2 topic list — показывает доступные топики.
ros2 topic echo — выводит сообщения из выбранного топика.
ros2 service list — показывает сервисы.
ros2 run — запускает отдельный узел.
ros2 launch — запускает несколько узлов по сценарию.
ROS используется в самых разных областях робототехники:
Образовательные роботы.
Складские мобильные платформы.
Промышленные манипуляторы.
Роботы для инспекции.
Дроны.
Сервисные роботы.
Автономные транспортные системы.
Исследовательские гуманоиды.
Для «Unitree» тема ROS особенно близка в исследовательских, образовательных и интеграционных сценариях. Например, если нужно работать с четвероногой платформой, подключать восприятие, тестировать автономную навигацию или строить экспериментальный сценарий движения, ROS 2 может быть удобным уровнем разработки.
При этом важно понимать: у самого робота есть собственная внутренняя система управления. ROS не заменяет низкоуровневые контроллеры приводов. Он чаще работает выше — как среда для задач навигации, интеграции, восприятия и взаимодействия с внешним ПО.

Начинать лучше не с установки всего подряд, а с понятного плана.
В ROS есть релизы — версии с кодовыми названиями. LTS означает Long Term Support, то есть «долгосрочная поддержка». Такие версии удобнее для рабочих проектов, потому что они дольше получают обновления.
На 2026 год актуальны несколько веток ROS 2. По данным справочников жизненного цикла релизов, Humble поддерживается до мая 2027 года, Jazzy — до мая 2029 года, а Lyrical — до мая 2031 года.
Практическая рекомендация:
Для Ubuntu 22.04 — ROS 2 Humble.
Для Ubuntu 24.04 — ROS 2 Jazzy.
Для новых долгосрочных проектов после выхода и проверки совместимости — смотреть в сторону более свежих LTS-релизов.
Для экспериментов можно использовать новые версии, но для продакшена лучше выбирать LTS.
Продакшен — это не просто тест или учебный пример, а реальная эксплуатация: робот работает у клиента, на объекте, в лаборатории или в бизнес-процессе, где важна стабильность.
Общий путь для новичка выглядит так:
Установить Ubuntu подходящей версии.
Добавить репозиторий ROS 2.
Установить нужный дистрибутив ROS 2.
Выполнить source setup.bash.
Запустить тестовый пример.
Проверить список узлов и топиков.
Команда source setup.bash часто вызывает ошибки у новичков. Простыми словами, она сообщает терминалу, где находятся команды и пакеты ROS. Если ее не выполнить, система может быть установлена, но терминал «не увидит» ROS.
Для первого знакомства обычно используют простой пример turtlesim. Это учебная программа с черепашкой на экране. Она нужна не потому, что черепашка похожа на реального робота, а потому что на ней удобно понять базовую логику: команда, движение, топики, узлы.
Запрос ros 2 программирование интеллектуальных роботов обычно связан не просто с запуском моторов, а с более сложными задачами:
Навигацией.
Построением карты.
Компьютерным зрением.
Обходом препятствий.
Планированием действий.
Работой с датчиками.
Интеграцией ИИ-моделей.
Интеллектуальный робот — это не обязательно робот, который «думает как человек». В инженерном смысле это система, которая получает данные, анализирует их и выбирает действие не только по жестко прописанному сценарию.
Например, робот видит препятствие, перестраивает маршрут и продолжает движение. Или камера обнаруживает объект, а алгоритм решает, как к нему подойти. ROS 2 помогает связать такие модули между собой.
ROS — это один из главных инструментов современной робототехники. Его часто называют операционной системой для роботов, но корректнее понимать ROS как программную среду и слой-посредник. Он не заменяет Linux или другую базовую ОС, а работает поверх нее и помогает связывать датчики, алгоритмы, приводы и инструменты разработки.
Для новых проектов лучше ориентироваться на ROS 2. Первая версия ROS сыграла огромную роль в развитии робототехники, но сейчас основной фокус сообщества и промышленной разработки сместился в сторону ROS 2. Это связано с безопасностью, распределенной архитектурой, поддержкой реального времени и более современной моделью обмена данными.
Для роботов «Unitree» ROS 2 особенно полезен в задачах разработки, исследований, интеграции, автономной навигации и работы с сенсорными системами. Если задача ограничивается базовым управлением готовым роботом, может хватить стандартных инструментов производителя. Если нужно писать собственные алгоритмы и строить сложные сценарии — ROS 2 становится важной частью инженерного стека.
Не всегда. В ROS можно работать и на Python, и на C++. Python проще для старта, быстрых прототипов и учебных задач. C++ чаще нужен там, где важны высокая скорость, низкие задержки и сложное управление в реальном времени.
Для нового проекта лучше выбирать ROS 2. ROS 1 Noetic завершил официальный жизненный цикл в мае 2025 года, поэтому для современных разработок безопаснее и перспективнее использовать ROS 2.
roscore — это центральный процесс в ROS 1, который помогал узлам находить друг друга. В ROS 2 такого обязательного центрального процесса нет. Система построена иначе: узлы могут обнаруживать друг друга через современный механизм обмена данными.
Да, ROS можно использовать на Raspberry Pi, особенно в учебных и прототипных проектах. Но нужно учитывать мощность устройства. Для простого робота Raspberry Pi может хватить, а для тяжелого компьютерного зрения или сложной навигации может понадобиться более мощный компьютер.
Базовую логику ROS 2 можно понять за несколько дней: узлы, топики, сообщения, запуск примеров. Чтобы уверенно работать с реальным роботом, обычно нужны недели или месяцы практики: датчики, навигация, симуляция, отладка, параметры и работа с ошибками.