Роботы
Роботы для образования
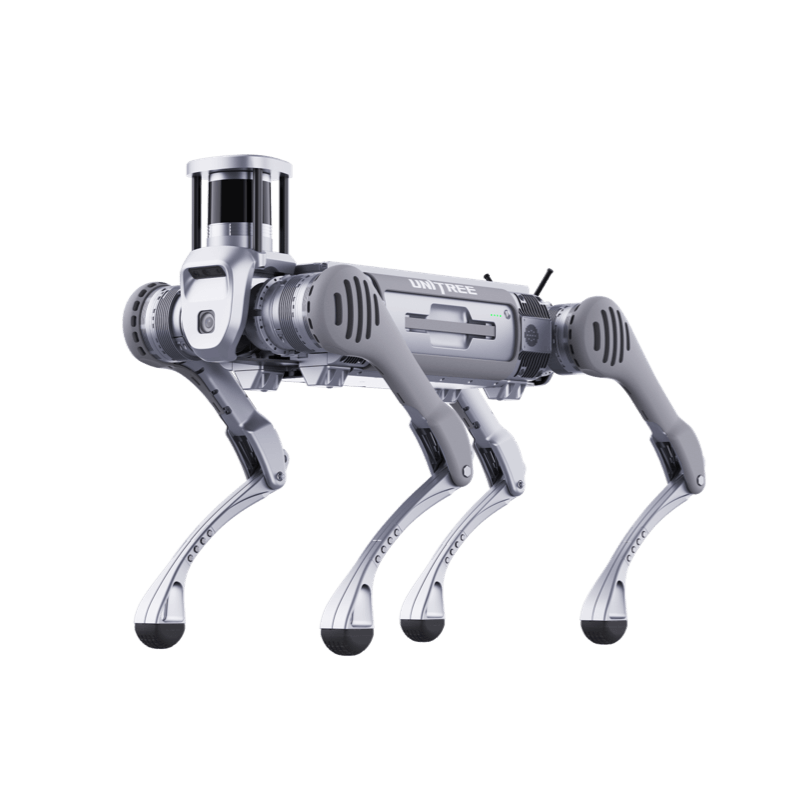
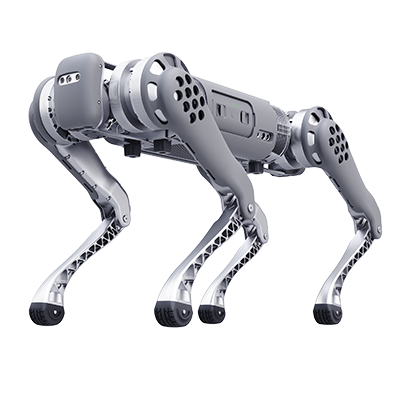
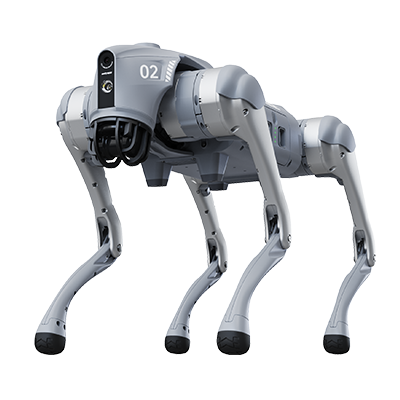 Go2
Новая эра искусственного интеллекта
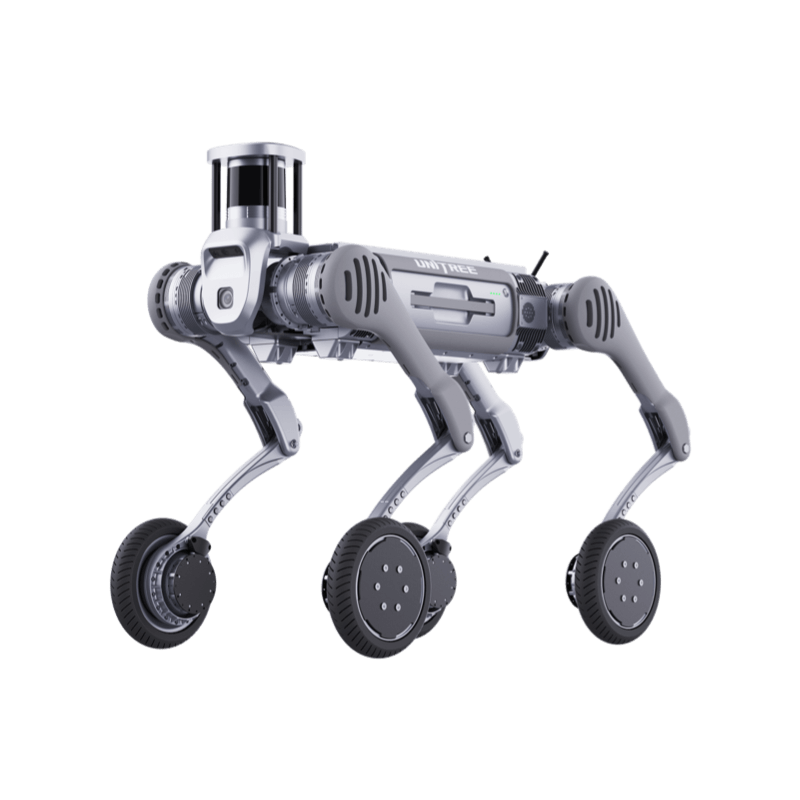
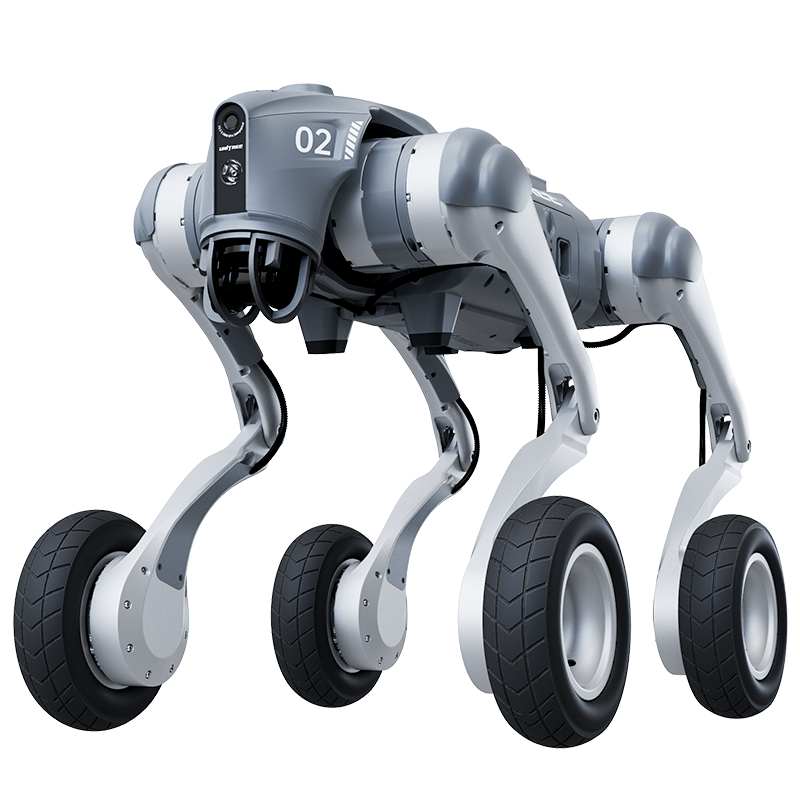 Go2-W
Движение по любым поверхностям
 Go2 наконечник лапы
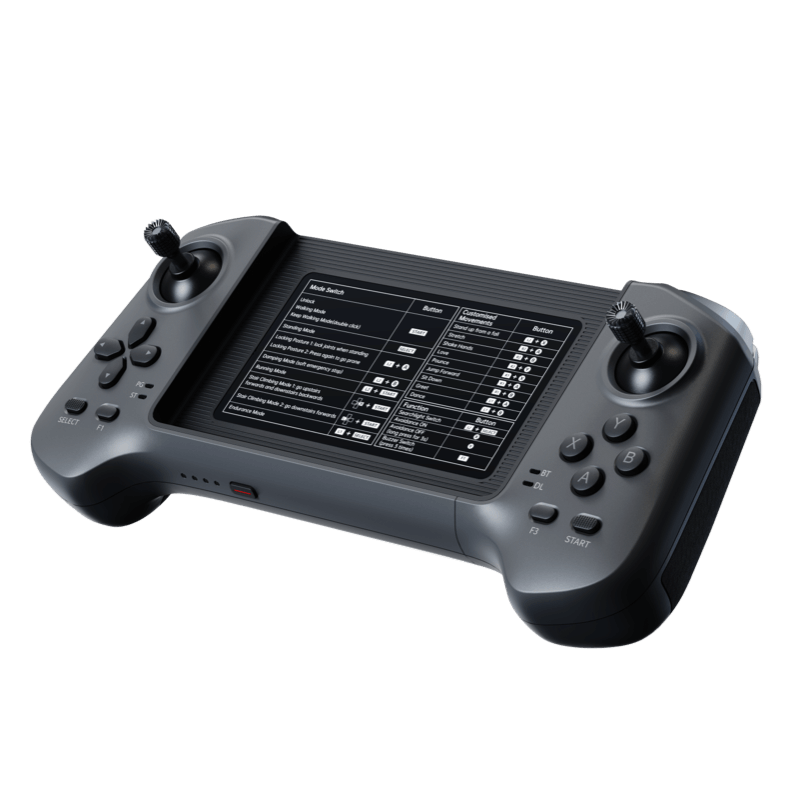 R3 контроллер
 Go2 зарядное устройство
 Go2 аккумулятор
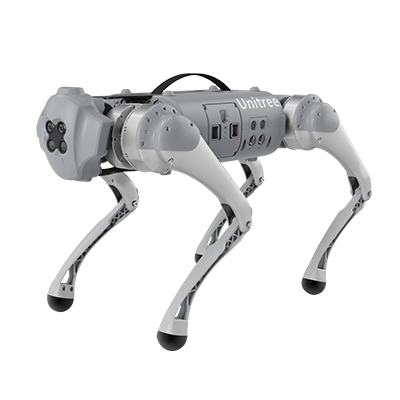 Go1
Сопроводит вас в путешествии по миру
 Go1 аккумулятор
 Go1 привод сустава
 As2
Компактные размеры индустриальные возможности
 As2-W
Мощный первопроходец: компактный, но выдающийся
Промышленные роботы
Роботизированные руки
Лидар
Компоненты
Гуманоиды
Роботы гуманоиды
G1 модификации
Ловкая рука
Индустрия
Сервис
Компания
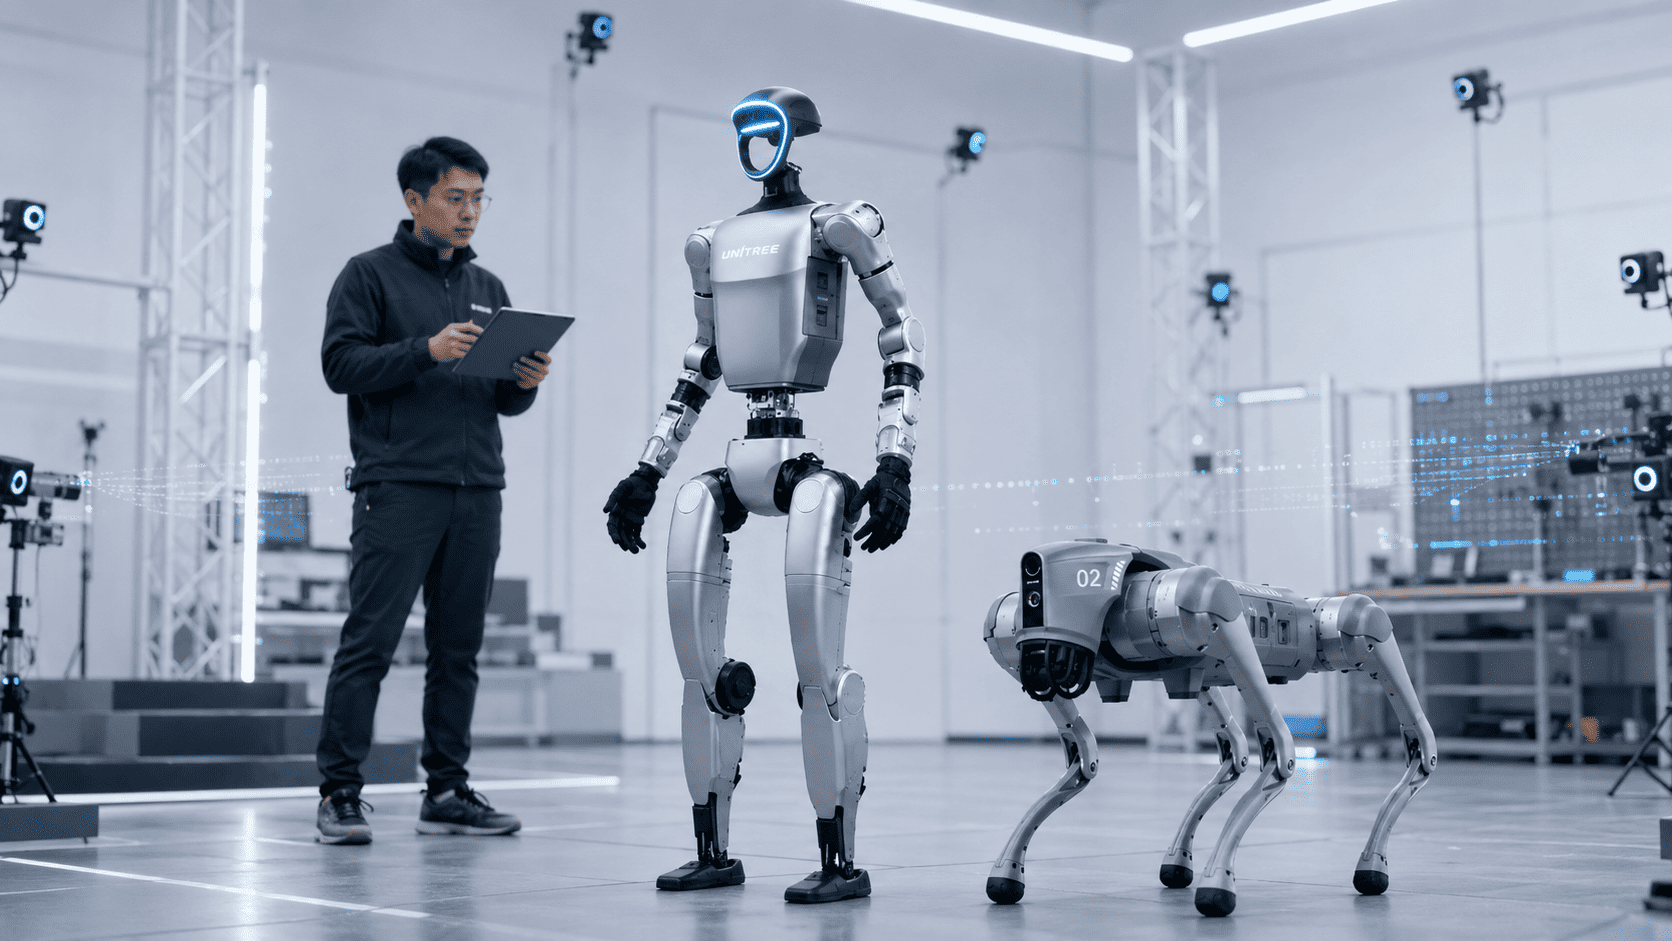
Машинное обучение роботов — это подход, при котором бионическая платформа не просто выполняет заранее записанные команды, а учится распознавать закономерности, выбирать действия и улучшать поведение через данные, демонстрации или обратную связь. Если коротко, обучение робота отличается от программирования тем, что инженер задает цель и данные, а не каждое движение вручную. Поэтому современные системы применяют искусственный интеллект, виртуальные симуляторы, сенсоры и модели управления, чтобы робот мог ходить, брать предметы, адаптироваться к условиям и работать безопаснее.
Тема стала особенно актуальной из-за роста промышленной роботизации и развития роботов, способных работать рядом с человеком. По данным отчета World Robotics 2025, в 2024 году в мире установили 542 000 промышленных роботов, а ежегодные установки четвертый год подряд превышали 500 000 единиц. Это показывает, что рынок уже перешел от экспериментальной стадии к масштабному внедрению.
Для проектов, связанных с обучением и тестированием алгоритмов, полезно смотреть не только на программное обеспечение, но и на саму платформу. В линейке Unitree есть гуманоидные и четвероногие роботы, а Unitree G1-D позиционируется как платформа для сбора данных и обучения гуманоидного робота.
обучение роботов заменяет жесткое программирование там, где среда меняется и невозможно заранее прописать все сценарии;
главные методы — машинное обучение, обучение с подкреплением, обучение на примерах, самообучение и тренировка в виртуальной среде;
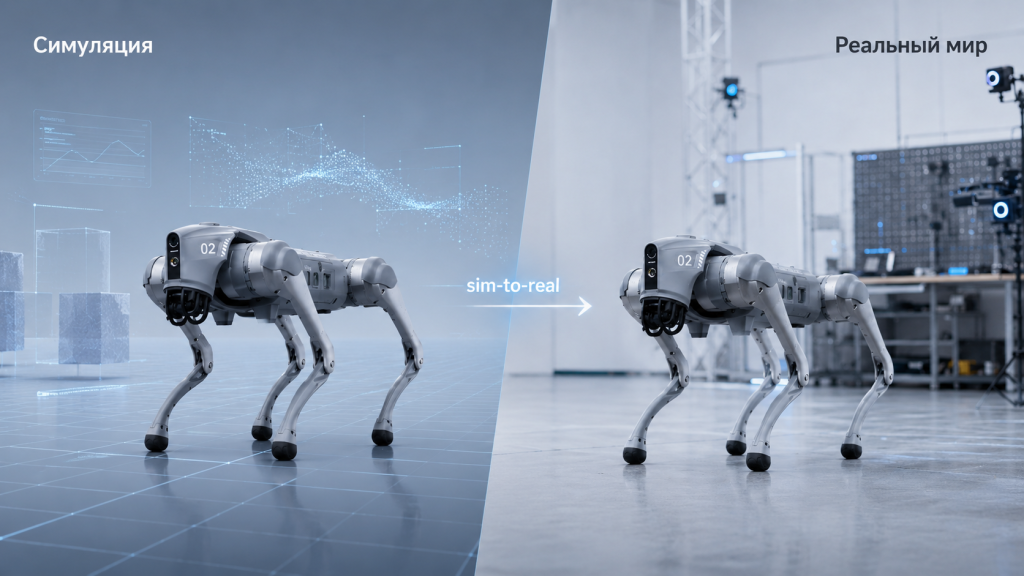
обучение роботов движениям особенно сложно: нужно перенести навык из виртуальной среды в реальный физический мир;
большие наборы данных, такие как Open X-Embodiment, помогают переносить опыт между разными роботами;
в реальных проектах лучше работает не один метод, а сочетание данных, демонстраций, симуляций и контроля инженера.
Обучение роботов — это процесс, при котором машина получает опыт, находит закономерности и корректирует поведение. В классическом программировании инженер заранее описывает правило: если датчик увидел препятствие, робот должен остановиться или повернуть. В обучаемой системе робот анализирует множество примеров и сам формирует модель поведения в пределах заданной цели.
Такой подход нужен там, где невозможно описать каждый случай. Например, роботизированная рука может брать одинаковые детали по простой программе. Но если предметы отличаются по форме, лежат под разным углом или частично перекрывают друг друга, нужны зрение, датчики и возможность подстраиваться под ситуацию. Именно поэтому системы обучения роботов становятся важной частью промышленной, сервисной и исследовательской робототехники.
Развитие связано не только с заводами. Гуманоиды вроде Unitree G1 и Unitree H2, а также четвероногие платформы вроде Unitree B2, требуют обучения движению, восприятию среды и устойчивому выполнению задач. Чем сложнее тело робота, тем важнее данные, виртуальные испытания и обратная связь.
Главное отличие — в источнике поведения. При программировании специалист вручную задает логику. При обучении робот получает данные и постепенно настраивает модель, которая помогает выбирать действие в новых условиях. Это похоже на обучение ребенка: ему можно объяснить правило, но навык ходьбы, захвата или равновесия формируется через повторения и ошибки.
программирование описывает правила заранее, а обучение формирует поведение на основе опыта;
программа хорошо работает в стабильной среде, а обученная модель лучше переносит навык на похожие ситуации;
программирование проще проверять, но оно хуже подходит для сложных физических задач с большим количеством вариантов;
обучение требует данных, вычислительных ресурсов и проверки безопасности;
на практике оба подхода часто совмещают: базовая логика остается программной, а адаптивные функции строятся на искусственном интеллекте.
Мировой спрос на роботов растет вместе с потребностью в гибкой автоматизации. Международная федерация робототехники указывает, что в 2024 году ежегодные установки промышленных роботов оставались выше 500 000 единиц, а к 2028 году ожидается преодоление отметки в 700 000 установок. На этом фоне заметнее становятся коллаборативные роботы, или коботы, которые предназначены для совместной работы с человеком и позволяют быстрее перестраивать рабочие процессы.
В такой среде обучение управлению роботами превращается в практический инструмент. Организациям нужно не просто приобрести манипулятор или мобильную платформу, а адаптировать ее под реальные задачи: сортировку, инспекцию, перемещение, сбор данных или работу рядом с оператором.
Современные системы обучения роботов редко строятся на одном методе. Чаще используют сочетание нескольких подходов: предварительную тренировку на данных, примеры действий человека, обучение методом проб и ошибок в виртуальной среде и проверку на физической платформе. Это снижает риски и ускоряет переход от лабораторного эксперимента к рабочему сценарию.
|
Метод |
Как работает |
Где полезен |
Ограничения |
|
машинное обучение |
модель находит закономерности в данных и связывает наблюдения с действиями |
распознавание объектов, прогнозирование, навигация, контроль качества |
нужны данные и проверка в реальных условиях |
|
обучение с подкреплением |
робот пробует разные действия и получает награду за успешный результат |
ходьба, баланс, манипуляции, выбор движения |
требует большого числа попыток, поэтому часто начинается в виртуальной среде |
|
обучение на примерах |
робот учится по действиям человека или оператора |
захват предметов, сборка, бытовые и сервисные задачи |
качество зависит от количества и разнообразия примеров |
|
самообучение |
система получает новый опыт и корректирует поведение по результатам собственных действий |
адаптация к новым объектам и условиям |
сложнее контролировать безопасность и предсказуемость |
|
обучение в симуляторе |
навык сначала отрабатывается в виртуальной среде |
движение, манипуляции, тестирование моделей управления |
виртуальные условия всегда немного отличаются от реальности |
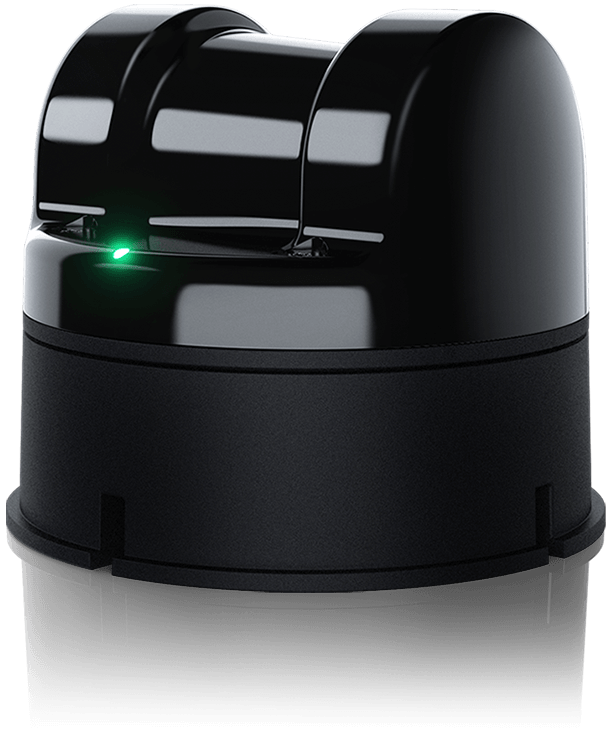
Машинное обучение роботов помогает связать данные датчиков с действиями. Камеры, лидары, датчики положения суставов и тактильные сенсоры формируют поток информации, а модель учится определять, что происходит вокруг и какое действие будет полезным. Для задач восприятия можно использовать сенсорные модули, например Unitree 4D LiDAR L2, который помогает строить карту и обеспечивать навигацию.
В робототехнике применяют обучение на размеченных данных, поиск закономерностей без заранее заданных ответов и комбинированные подходы. Для сложных физических действий эти методы дополняют примерами действий человека и обучением с подкреплением.
Обучение с подкреплением строится вокруг трех элементов: робот, окружающая среда и оценка результата. Робот выполняет действие, ситуация меняется, а система определяет, приблизилось ли выполнение задачи к цели. Если действие оказалось полезным, модель получает положительный сигнал. Если нет — стратегия постепенно корректируется.
Метод особенно подходит для сложных движений. Например, робот может учиться сохранять равновесие, выбирать шаг, обходить препятствие или удерживать предмет. Чтобы не повреждать реальное оборудование, большое количество попыток сначала выполняют в виртуальной среде, а затем переносят полученный навык на физическую платформу.
Обучение на примерах начинается с демонстрации. Человек показывает действие: берет предмет, переносит его, нажимает кнопку, открывает дверцу или проходит маршрут. Информация записывается через дистанционное управление, камеры, датчики или системы захвата движений, после чего модель учится повторять поведение.
Этот метод хорошо подходит для задач, где человеку легко показать нужное действие, но трудно подробно описать каждое движение. Поэтому примеры часто используют при обучении манипуляциям, сборке, сортировке и бытовым сценариям. Для таких исследований может применяться Unitree G1-D, где предусмотрена работа со сбором данных и обучением моделей.
Самообучение означает, что робот не только повторяет показанные действия, но и накапливает собственный опыт. Он может сравнивать ожидаемый результат с фактическим, уточнять движение и постепенно улучшать модель. Нейронные сети помогают обрабатывать изображения, траектории, положение суставов и сигналы датчиков.
В последние годы активно развиваются подходы, при которых модели используют видео, искусственно созданные обучающие примеры и опыт разных роботов. Здесь важны открытые наборы данных и способы переноса навыков. Проект Open X-Embodiment показывает, как объединение информации от разных роботизированных платформ помогает создавать более универсальные модели управления.
Симуляторы нужны для безопасной и быстрой отработки навыков. В них можно менять освещение, форму объектов, сцепление с поверхностью, вес предметов и другие условия. За счет этого робот получает разнообразный опыт еще до выхода в реальную среду.
Виртуальные испытания помогают:
проверять алгоритмы движения,
создавать обучающие данные,
тестировать модели управления,
отрабатывать действия без риска повредить оборудование,
готовить перенос полученного навыка на реального робота.
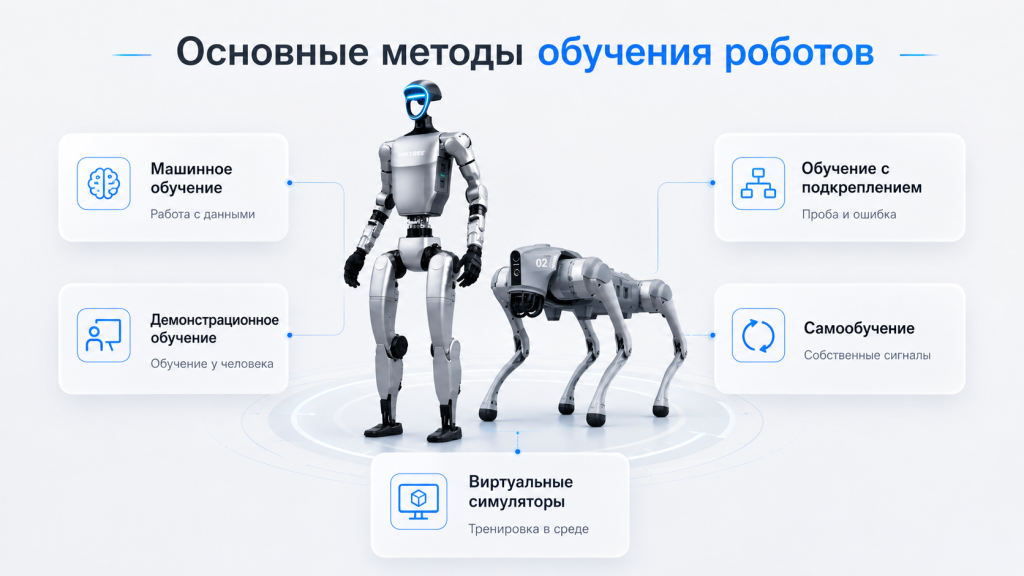
Если нужно понять, как обучить робота, начинать стоит не с выбора нейросети, а с описания задачи. Необходимо определить, что именно должна делать машина, в какой среде она работает, какие датчики доступны и по каким признакам будет оцениваться успех.
определить задачу: движение, захват, сортировка, навигация, инспекция или взаимодействие с человеком;
выбрать платформу и датчики: камеры, лидар, тактильные датчики, датчики положения и ориентации, управляющий контроллер;
собрать или подготовить данные: примеры действий, записи с датчиков, виртуальные сцены или историю работы робота;
выбрать метод: машинное обучение, обучение на примерах, обучение с подкреплением, виртуальная тренировка или сочетание нескольких способов;
обучить модель в безопасной среде и проверить ее на тестовых сценариях;
перенести навык на реального робота и ограничить потенциально опасные действия правилами безопасности;
отслеживать работу после внедрения, собирать новые данные и при необходимости дополнительно обучать систему.
Обучение роботов движениям — одна из самых сложных задач, потому что здесь модель сталкивается с реальной физикой. Нужно учитывать баланс, трение, инерцию, особенности работы приводов, задержки управления и неожиданные препятствия.
Одна из главных проблем — разрыв между виртуальной и реальной средой. Робот может отлично выполнять движение в компьютерной модели, но после переноса алгоритма на настоящую платформу результат окажется хуже.
Чтобы уменьшить этот разрыв, во время виртуального обучения специально меняют условия: тип поверхности, силу трения, массу объектов, положение препятствий и другие параметры. Благодаря этому модель не привыкает к одному идеальному сценарию и лучше справляется с изменениями в реальности.
После такой подготовки навык проверяют на физической платформе, например на гуманоидных роботах Unitree H1 / H1-2 или четвероногих роботах Unitree B2.
Обучение роботов ИИ быстро меняется. Если раньше каждая платформа обучалась почти отдельно, то теперь отрасль движется к крупным наборам данных, более универсальным моделям и переносу навыков между роботами разной конструкции.
Это особенно важно для бионических систем, где форма корпуса, количество подвижных соединений и набор датчиков сильно влияют на поведение.
|
Период |
Что изменилось |
Почему важно |
|
2019–2021 |
вырос интерес к обучению в симуляторах и методу проб и ошибок |
роботы стали быстрее осваивать ходьбу, баланс и базовые манипуляции |
|
2022–2023 |
появились крупные наборы данных и методы переноса навыков |
опыт одного робота стало проще использовать для обучения других систем |
|
2024 |
усилился интерес к переносу навыков из виртуальной среды в реальную и между разными типами роботов |
разработчикам стало проще адаптировать алгоритмы под новое оборудование |
|
2025 |
появились системы вроде Gemini Robotics 1.5 и RoVi-Aug |
роботы получили более развитые средства планирования действий и новые способы подготовки обучающих примеров |
|
2026 |
больше внимания уделяется открытым платформам, данным и прикладному внедрению |
снижается порог входа для лабораторий, интеграторов и образовательных проектов |
Gemini Robotics 1.5 от Google DeepMind объединяет компьютерное зрение, понимание команд человека и управление действиями робота. Система получает изображение окружающего пространства и текстовую или голосовую задачу, после чего помогает определить последовательность физических действий.
Это важный шаг: робот не просто выполняет одну заранее заданную команду, а может разбить более сложную задачу на несколько этапов.
Для обучения бионических роботов это показывает общий тренд. Одна модель может отвечать за понимание общей задачи и планирование, а отдельные специализированные системы — за движение, захват предмета и управление приводами.
Чтобы роботу не приходилось осваивать каждый навык с нуля, разработчики объединяют данные, собранные с разных роботизированных платформ. Так одна модель получает больше примеров движений, захватов предметов и других действий.
Например, проект Open X-Embodiment объединяет большой набор записей работы разных роботов. Эти данные помогают обучать системы на более разнообразном опыте и затем адаптировать полученные навыки под другие платформы.
Еще один подход — создание дополнительных обучающих примеров. Для этого могут изменяться положение робота, ракурс камеры или условия выполнения задачи. Благодаря этому модель учится не привязываться к одному конкретному сценарию и лучше справляется с новыми ситуациями.
В перспективе такой подход позволит реже обучать каждого нового робота полностью с нуля. Часть уже накопленного опыта можно будет использовать повторно и дорабатывать под особенности конкретной платформы.
Обучение управлению роботами уже применяется там, где нужно подстраиваться под объекты, людей и изменяющуюся среду. В промышленности это гибкая сборка и контроль качества. В логистике — сортировка, перемещение и построение маршрутов. В медицине — реабилитация и вспомогательные устройства. В образовании — эксперименты и программирование физических платформ.
|
Отрасль |
Задачи |
Как помогает обучение |
|
промышленность |
сборка, сортировка, контроль качества, обслуживание оборудования |
робот подстраивается под разные детали и требует меньше ручной перенастройки |
|
логистика |
перемещение грузов, навигация, сортировка, складские операции |
модель изучает маршруты, препятствия и типовые ситуации склада |
|
медицина |
реабилитация, вспомогательные устройства, поддержка персонала |
система может подстраиваться под пользователя и режим работы |
|
образование и НИОКР |
эксперименты, обучение программированию, тестирование алгоритмов |
платформа наглядно связывает программный код, движение и данные |
|
бытовая сфера |
навигация, уборка, доставка предметов, взаимодействие с пользователем |
робот лучше учитывает особенности помещения и окружающей среды |
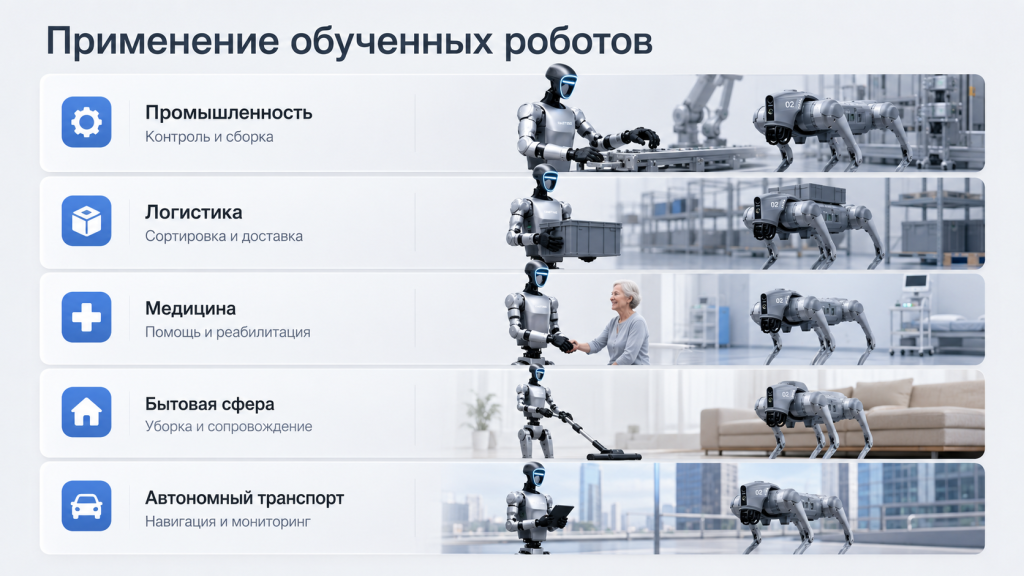
Коллаборативные и промышленные роботы удобны для внедрения обучения, поскольку их задачи легко измерить: взять деталь, переместить ее, проверить качество и повторить операцию. При этом классическое программирование постепенно дополняется обучением на примерах и машинным зрением.
Для исследовательских и образовательных проектов можно использовать разные платформы: Unitree G1-D для работы с данными и манипуляциями, Unitree Go2 для мобильных сценариев и Unitree 4D LiDAR L2 для задач восприятия и навигации.
Несмотря на прогресс, обучение роботов остается сложной инженерной задачей. Причина в том, что робот работает не только с информацией, но и с физическим миром. Ошибка модели может привести не к неверному тексту на экране, а к падению платформы, повреждению детали или риску для человека.
Нехватка данных физического взаимодействия. Реальные демонстрации дорого собирать и трудно приводить к единому виду.
Разрыв между симуляцией и реальностью. Навык, который хорошо работает в виртуальной среде, может хуже проявить себя на настоящем оборудовании.
Безопасность. Модель необходимо ограничивать правилами, аварийными сценариями и контролем оператора.
Понятность решений. Инженеру важно понимать, почему робот выбрал конкретное действие.
Ограничения оборудования. Приводы, аккумуляторы, сенсоры и вычислительные модули задают физические пределы возможностей робота.
Ответственность. Необходимо заранее определить, кто отвечает за действия автономной системы и последствия ошибок.
Обучение бионических роботов — это переход от жесткого сценария к более гибкому поведению. Робот учится воспринимать окружающую среду, выбирать действие, проверять результат и постепенно улучшать работу. Такой подход особенно важен для гуманоидов, четвероногих платформ, манипуляторов и систем, которые работают в изменяющемся физическом мире.
В ближайшие годы ключевыми направлениями останутся крупные наборы робототехнических данных, перенос навыков из виртуальной среды в реальную, обучение на примерах человека, взаимодействие нескольких систем искусственного интеллекта и развитие открытых платформ.
Практический вывод простой: чтобы эффективно обучить робота, нужно начинать не с самой новой модели искусственного интеллекта, а с конкретной задачи, качественных данных, безопасной среды для испытаний и подходящей роботизированной платформы.
Программирование задает правила вручную, а обучение позволяет модели находить закономерности на основе данных, примеров и обратной связи. На практике оба подхода часто совмещают.
Да, но обычно в ограниченных сценариях. Полностью самостоятельное обучение требует контроля безопасности, тестирования и ограничений, чтобы робот не совершал опасные действия.
Универсального метода нет. Для манипуляций часто полезно обучение на примерах, для движения — метод проб и ошибок и виртуальные тренировки, для восприятия — машинное обучение и большие наборы данных.
Может быть опасно, если запускать модель без ограничений. Поэтому сначала используют виртуальные симуляторы, тестовые зоны, аварийные сценарии и контроль оператора.
Срок зависит от задачи, объема данных и платформы. Простые навыки можно отработать сравнительно быстро, а сложная ходьба, манипуляции и перенос навыков между разными роботами требуют длительного обучения и проверки.