Роботы
Роботы для образования
 Go2
Новая эра искусственного интеллекта
 Go2-W
Движение по любым поверхностям
 Go2 наконечник лапы
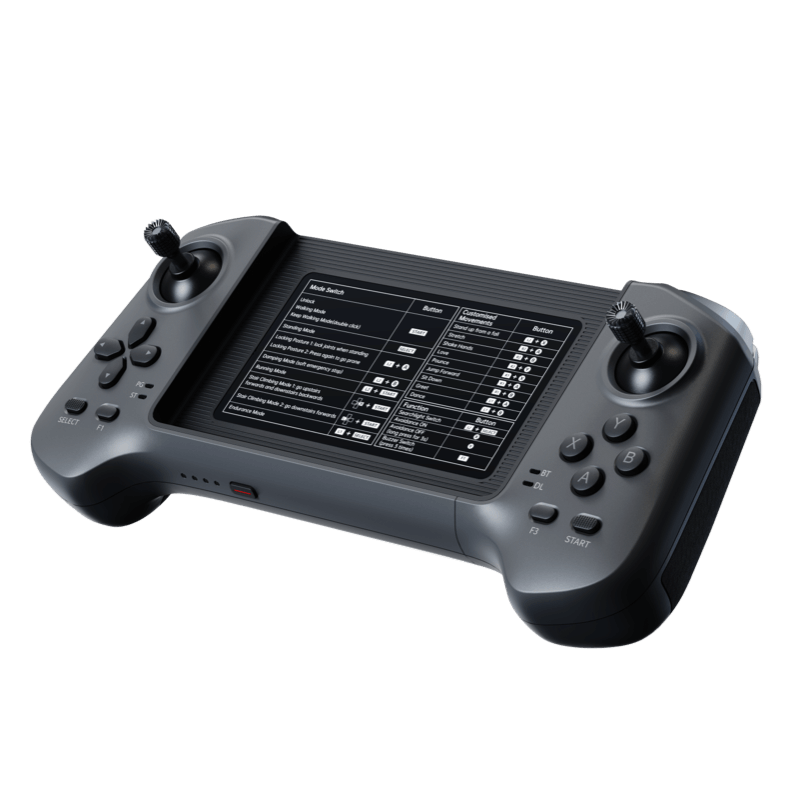 R3 контроллер
 Go2 зарядное устройство
 Go2 аккумулятор
 Go1
Сопроводит вас в путешествии по миру
 Go1 аккумулятор
 Go1 привод сустава
 As2
Компактные размеры индустриальные возможности
 As2-W
Мощный первопроходец: компактный, но выдающийся
Промышленные роботы
Роботизированные руки
Лидар
Компоненты
Гуманоиды
Роботы гуманоиды
G1 модификации
Ловкая рука
Индустрия
Сервис
Компания
Датчики роботов — это элементы, которые помогают машине воспринимать окружающую среду, контролировать собственное состояние и принимать решения во время движения или выполнения задачи. Простыми словами, датчики для робота работают как органы чувств: одни отвечают за «зрение», другие — за равновесие, расстояние, касание, температуру, положение суставов или состояние батареи. Без сенсорной системы робот остается исполнителем заранее заданных команд, а с датчиками может адаптироваться к ситуации.
У бионических роботов это особенно важно. Четвероногая платформа, гуманоид или мобильный робот должны понимать, где находятся препятствия, как стоит корпус, насколько согнуты суставы, не перегреваются ли компоненты и есть ли риск столкновения. Поэтому в современных роботах используются не отдельные датчики, а целая система восприятия: камеры, лидары, инерциальные модули, энкодеры, датчики касания и программная обработка данных.
В этой статье разберем, какие датчики использует робот, чем отличаются простые и продвинутые сенсоры, как они связаны с программированием и какие решения применяются в робототехнике на примере платформ Unitree.
Датчик — это устройство, которое преобразует физический параметр в сигнал, понятный контроллеру. Физическим параметром может быть свет, расстояние, звук, давление, температура, ускорение, угол поворота или касание. Контроллер получает сигнал, обрабатывает его и передает команду исполнительным механизмам: двигателям, приводам, манипулятору или системе торможения.
Если дать простое определение, сенсор робота — это источник данных о мире или о самом роботе. Без этих данных невозможно надежно двигаться, обходить препятствия, удерживать равновесие, строить карту помещения или выполнять манипуляции с предметами.
Цепочка работы выглядит так:
физический мир воздействует на датчик,
датчик преобразует воздействие в сигнал,
контроллер считывает значение,
программа сравнивает данные с условиями задачи,
робот выбирает действие,
исполнительный механизм выполняет команду.
Например, если датчик расстояния видит препятствие впереди, робот снижает скорость или перестраивает маршрут. Если гироскоп фиксирует наклон корпуса, система управления корректирует положение ног. Если камера обнаруживает объект, алгоритм может передать команду на захват или обход.
Для практического применения важно понимать не только сами датчики и сенсоры, но и то, как они работают вместе. Один датчик может ошибаться: камера зависит от освещения, ультразвук плохо работает с мягкими поверхностями, гироскоп со временем дает дрейф. Поэтому современные роботы объединяют данные из нескольких источников.
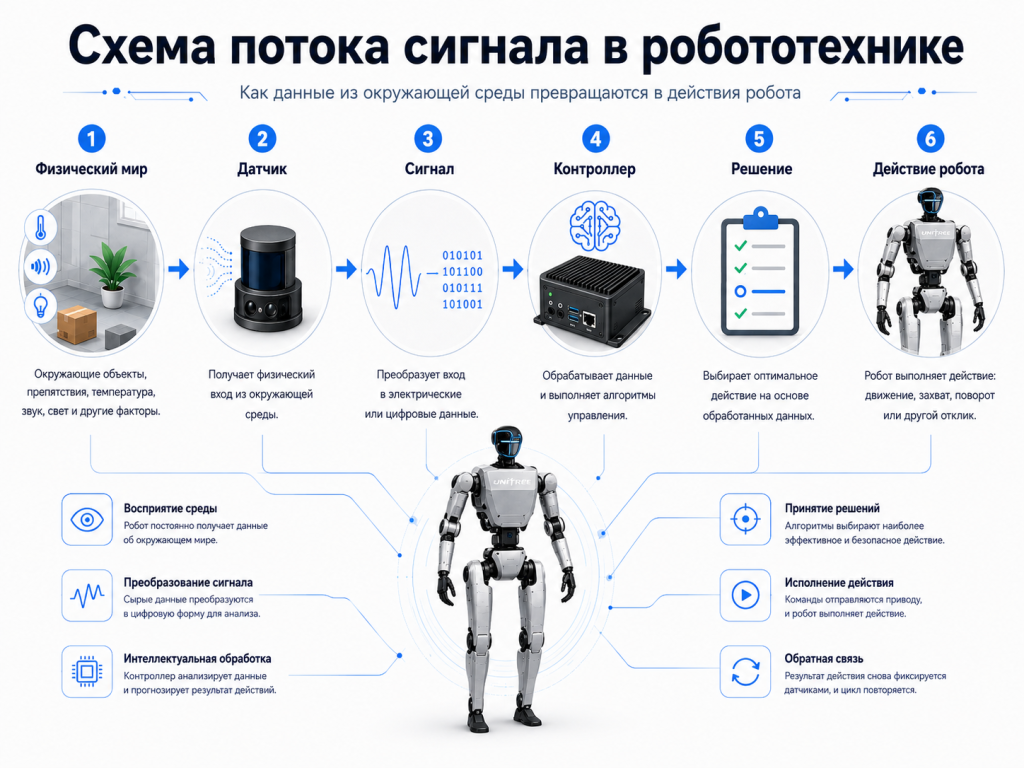
Базовый принцип работы датчика строится на преобразовании. В реальном мире есть физическая величина, которую робот не может напрямую «понять». Датчик переводит ее в электрический сигнал, а программа превращает сигнал в решение.
Пример: фоторезистор меняет сопротивление в зависимости от освещенности. Чем больше света, тем ниже сопротивление. Контроллер считывает это значение и может понять, что робот находится в более светлой или темной зоне.
Датчики бывают аналоговыми и цифровыми.
|
Тип датчика |
Как работает |
Пример |
Что важно для программирования |
|
аналоговый |
выдает диапазон значений |
датчик света, давления, температуры |
нужно задать пороги и фильтрацию |
|
цифровой |
выдает фиксированные состояния |
датчик касания, концевой выключатель |
нужно обработать состояние «да / нет» |
Это различие влияет на код. Для цифрового датчика часто достаточно условия: если кнопка нажата — остановить движение. Для аналогового нужно учитывать диапазон: если расстояние меньше 30 см — замедлиться, если меньше десяти см — остановиться.
В робототехнике датчики делят на внутренние и внешние.
Внутренние датчики контролируют состояние самого робота. Они отвечают за положение суставов, скорость вращения колес или приводов, заряд батареи, температуру компонентов, наклон корпуса и ускорение. Эти данные нужны, чтобы робот понимал, что происходит с его телом.
Внешние датчики собирают информацию об окружающей среде. Они помогают обнаруживать препятствия, видеть объекты, оценивать расстояние, распознавать линии, звуки, свет и изменения вокруг.
|
Группа |
Что измеряет |
Примеры |
Где применяется |
|
внутренние датчики |
состояние робота |
энкодеры, ИМУ, температурные датчики, датчики батареи |
баланс, контроль приводов, диагностика, безопасность |
|
внешние датчики |
состояние среды |
камеры, лидары, ультразвуковые и инфракрасные датчики, микрофоны |
навигация, обнаружение объектов, обход препятствий, инспекция |
Начинающие часто больше внимания уделяют внешним датчикам, потому что они заметнее: камера, лидар, микрофон. Но внутренние сенсоры не менее важны. Если робот не знает положение суставов или не отслеживает температуру приводов, он не сможет стабильно работать в реальной среде.
Типы датчиков робота можно классифицировать по принципу работы: контактные, бесконтактные, оптические, инерциальные, звуковые, температурные, газовые, индуктивные и комбинированные. В реальных роботах обычно используется не один тип сенсора, а набор устройств под конкретную задачу.
Простой учебный робот может работать с датчиком касания и фоторезистором. Складской робот уже нуждается в камерах, лидаре, энкодерах и датчиках безопасности. Бионический робот, который ходит по сложной поверхности, использует ИМУ, датчики положения суставов, камеры и алгоритмы стабилизации.
Механический датчик касания срабатывает при физическом контакте. Самый простой пример — микровыключатель на бампере. Если робот упирается в препятствие, кнопка нажимается, цепь замыкается, контроллер получает сигнал и останавливает движение.
Преимущества механических датчиков:
простая конструкция,
низкая стоимость,
понятная логика работы,
надежность в базовых сценариях.
Ограничения:
срабатывание только при прямом контакте;
износ механических элементов;
дребезг контактов — быстрые ложные переключения при нажатии;
невозможность заранее увидеть препятствие.
Дребезг контактов решается программно: контроллер проверяет состояние не один раз, а несколько раз подряд с короткой задержкой. Если сигнал стабилен, он считается настоящим.
Тактильные датчики позволяют роботу не просто понять факт касания, а оценить его характер. Резистивные варианты меняют сопротивление при нажатии: чем сильнее давление, тем другое значение получает контроллер. Емкостные датчики реагируют на приближение или прикосновение без сильного нажатия.
Такие решения важны для манипуляторов, коллаборативных роботов и гуманоидов. Если робот берет предмет, ему нужно понимать, что объект уже в захвате, но еще не раздавлен. Для этого используются датчики усилия, давления и положения.
В перспективе развивается концепция «умной кожи» — поверхности с большим количеством сенсорных точек. Она нужна роботам, которые должны безопасно взаимодействовать с человеком и предметами.
Оптические датчики реагируют на свет или отражение. К этой группе относятся фоторезисторы, фотодиоды, фототранзисторы, датчики линии, камеры и лидары.
Фоторезистор помогает понять уровень освещенности. Датчик линии обычно использует отражение от поверхности: белая область отражает больше света, черная — меньше. Камеры дают изображение, а программное обеспечение анализирует форму, цвет, движение и положение объектов.
Оптические датчики применяются в учебных роботах, промышленных системах, мобильных платформах, системах сортировки и инспекции. Их выбор зависит от условий: освещения, скорости движения, требуемой точности и сложности алгоритма.
Робот, который едет по линии, не понимает линию как человек. Он считывает значения с левого и правого датчика и реагирует на текущую ситуацию.
|
Левый датчик |
Правый датчик |
Ситуация |
Действие робота |
|
Светлая поверхность |
Светлая поверхность |
Линия между датчиками |
Двигаться прямо |
|
Темная линия |
Светлая поверхность |
Линия сместилась влево |
Повернуть влево или скорректировать курс |
|
Светлая поверхность |
Темная линия |
Линия сместилась вправо |
Повернуть вправо или скорректировать курс |
|
Темная линия |
Темная линия |
Оба датчика находятся над линией |
Остановиться или выполнить заданную команду |
Такой пример хорошо показывает связь между сенсором и программой. Робот не «видит» маршрут целиком. Он постоянно измеряет текущие условия и корректирует движение.
Камера — один из самых информативных датчиков. Один кадр содержит много данных: цвет, форму, контуры, текстуры, движение и положение объектов. Но сама камера не делает робота умным. Нужен алгоритм обработки изображения.
Машинное зрение — это набор методов, которые помогают программе анализировать изображение. Робот может распознавать объект, определять его координаты, находить дефекты, читать метки, отслеживать человека или выбирать траекторию.
Двухмерное зрение работает с плоским изображением: форма, цвет, контуры. Трехмерное зрение добавляет глубину: расстояние до объекта, объем, пространственное положение. В мобильной робототехнике камеры часто комбинируются с лидаром и ИМУ, чтобы система получала более устойчивую картину среды.
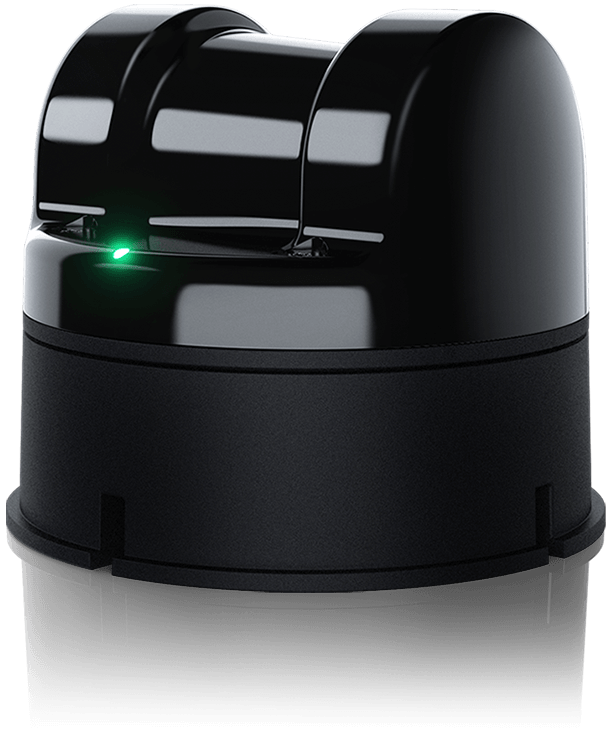
Лидар — это датчик, который измеряет расстояние с помощью лазерного излучения. Он отправляет лазерный импульс, получает отражение и рассчитывает дистанцию по времени возврата сигнала. Простыми словами, лидар помогает роботу «ощупывать» пространство лучами и строить карту.
На сайте Unitree для задач восприятия и навигации можно посмотреть 4D LiDAR L2. Такое решение релевантно для SLAM — технологии, при которой робот одновременно строит карту и определяет свое положение внутри нее. SLAM расшифровывается как Simultaneous Localization and Mapping, то есть «одновременная локализация и построение карты».
Лидар особенно полезен там, где нужно измерять расстояние до объектов, строить карту помещения или двигаться в сложной среде. Камера дает богатое изображение, а лидар дает точную пространственную структуру.
Инфракрасный датчик работает с ИК-излучением. Обычно есть излучатель и приемник: первый посылает луч, второй фиксирует отражение. Если рядом появляется объект, отражение меняется, и робот понимает, что перед ним препятствие.
ИК-датчики знакомы многим по пультам дистанционного управления. В робототехнике они используются для обнаружения препятствий, простого позиционирования, следования по маяку и контроля близости.
Плюсы:
небольшая стоимость,
компактность,
простое подключение,
быстрая реакция.
Минусы:
чувствительность к яркому солнечному свету,
ошибки на зеркальных или слишком белых поверхностях,
ограниченная дальность по сравнению с лидаром и ультразвуком.
Микрофон — это не ультразвуковой датчик. Это важное различие. Микрофон воспринимает звук: голосовые команды, хлопки, шум двигателя, сигнал тревоги или другой акустический паттерн. Ультразвуковой датчик измеряет расстояние по отражению звуковой волны высокой частоты.
Микрофоны используются в роботах для голосового управления, обнаружения звуков, ориентации по источнику шума и работы с интерфейсами человек — робот. Однако звук сложен для обработки: в реальной среде есть шум, эхо, несколько источников и помехи.
Поэтому голосовое управление редко строится только на микрофоне. Обычно нужна программная обработка: фильтрация шума, распознавание речи и проверка команды перед действием.
Ультразвуковой датчик измеряет расстояние по принципу эхолокации. Он отправляет звуковой импульс высокой частоты и ждет отражение. Расстояние рассчитывается по формуле:
расстояние = время возврата × скорость звука / 2.
Деление на два нужно потому, что звук проходит путь до объекта и обратно. Если сигнал вернулся быстро, объект близко. Если позже — объект дальше.
Преимущества ультразвуковых датчиков:
не зависят от освещения,
хорошо подходят для простого обнаружения препятствий,
работают на заметной дистанции,
дешевле продвинутых систем восприятия.
Ограничения:
мягкие материалы могут поглощать звук,
узкие или наклонные поверхности дают слабое отражение,
несколько датчиков рядом могут мешать друг другу,
для точной карты среды одного ультразвука недостаточно.
Датчик положения робота помогает системе понять, как расположен корпус, насколько он наклонен, куда движется и как меняется скорость. В мобильных и бионических роботах такие данные критичны для баланса.
Гироскоп измеряет угловую скорость. Акселерометр измеряет ускорение. Вместе они часто входят в ИМУ — инерциальный измерительный модуль. Английская аббревиатура IMU означает Inertial Measurement Unit, то есть модуль, который помогает отслеживать движение и ориентацию.
Для робособак и гуманоидов ИМУ особенно важен. Робот должен понимать, как изменяется корпус при шаге, повороте, подъеме на неровность или переносе груза. Например, Unitree Go2 и промышленные четвероногие платформы вроде Unitree B2 относятся к классу роботов, где устойчивость и восприятие среды напрямую связаны с сенсорной системой.
Энкодер измеряет положение и скорость вращения вала двигателя. Если роботу нужно проехать ровно 50 см, одного сигнала «ехать вперед» недостаточно. Нужно считать обороты колес или положение приводов.
Энкодеры бывают инкрементальные и абсолютные. Инкрементальный энкодер считает изменения относительно начальной точки. Абсолютный показывает фактическое положение даже после включения системы.
В бионических роботах энкодеры нужны для контроля суставов. Система должна знать, насколько согнута нога, в каком положении находится рука, как быстро движется привод и не выходит ли он за безопасный диапазон.
Температурные датчики контролируют состояние процессора, батареи, приводов и других компонентов. Если температура растет, робот может снизить нагрузку, включить охлаждение или остановиться.
Газовые датчики нужны для задач инспекции, поиска утечек, работы в опасных зонах и мониторинга воздуха. Датчики давления применяются в захватах, манипуляторах и системах, где важно понимать силу воздействия.
Примеры функций:
контроль перегрева двигателя,
проверка состояния аккумулятора,
обнаружение газа в помещении,
оценка давления в роботизированном захвате,
диагностика узлов при длительной работе.
В промышленной робототехнике такие сенсоры часто отвечают не за «умное поведение», а за надежность и безопасность.
Индуктивные датчики обнаруживают металлические объекты без контакта. Они создают электромагнитное поле и фиксируют его изменение, когда рядом появляется металл.
Такие датчики часто применяются в промышленности: для контроля положения деталей, обнаружения металлических заготовок, проверки наличия элемента в рабочей зоне. Их плюс в том, что они устойчивее к пыли, грязи и масляному туману, чем многие оптические решения.
Главное ограничение — они не видят пластик, дерево, бумагу и другие неметаллические материалы. Поэтому для универсального восприятия они используются вместе с другими датчиками.
|
Тип сенсора |
Принцип работы |
Основное применение |
Преимущества |
Ограничения |
|
датчик касания |
контакт замыкает цепь |
столкновения, концевые положения |
простота и надежность |
срабатывает только при контакте |
|
тактильный датчик |
измеряет давление или касание |
захваты, коллаборативные роботы |
позволяет контролировать силу |
требует калибровки |
|
фоторезистор |
меняет сопротивление от света |
освещенность, простые реакции |
дешевый и понятный |
зависит от внешнего света |
|
датчик линии |
анализирует отражение от поверхности |
учебные роботы, навигация по линии |
простая логика |
работает только в подготовленной среде |
|
камера |
получает изображение |
распознавание объектов, контроль качества |
много данных |
нужна сложная обработка |
|
лидар |
измеряет расстояние лазером |
карты, навигация, обход препятствий |
точная пространственная картина |
стоимость выше простых датчиков |
|
ИК-датчик |
фиксирует инфракрасное отражение |
близость, препятствия, маяки |
компактность |
помехи от света и отражений |
|
ультразвуковой датчик |
измеряет расстояние по звуковому эху |
обход препятствий |
не зависит от освещения |
мягкие объекты поглощают сигнал |
|
микрофон |
считывает звуковые волны |
голосовые команды, акустический контроль |
удобен для интерфейса |
чувствителен к шуму |
|
ИМУ |
измеряет ускорение и угловую скорость |
баланс, ориентация, стабилизация |
важен для движения |
нужна фильтрация данных |
|
энкодер |
считает положение и обороты двигателя |
контроль колес и суставов |
точное управление приводом |
требует корректной настройки |
|
датчик температуры / газа / давления |
измеряет специализированный параметр |
диагностика, безопасность, инспекция |
расширяет область применения |
решает узкую задачу |
Отдельный датчик полезен, но настоящая устойчивость появляется тогда, когда данные объединяются. Такая система называется слиянием данных датчиков. Слияние данных датчиков означает, что робот сопоставляет показания нескольких сенсоров и получает более надежную картину.
Простой пример: камера видит объект, но не всегда точно понимает расстояние. Лидар помогает измерить дистанцию. ИМУ показывает, не наклонен ли робот. Энкодеры сообщают, как движутся колеса или суставы. Вместе эти данные позволяют строить маршрут, удерживать баланс и реагировать на изменение среды.
На практике такая система нужна для автономной навигации, инспекции, движения по складу, работы в общественных пространствах и взаимодействия с человеком.
Применение сенсоров зависит от сложности задачи. Можно выделить три уровня.
Простой уровень. Робот использует один или два датчика: касание, свет, линия. Подходит для учебных задач и простых сценариев.
Средний уровень. Система объединяет три-четыре датчика: ультразвук, ИК, энкодеры, ИМУ. Робот уже может увереннее двигаться и избегать препятствий.
Продвинутый уровень. Используются камеры, лидар, ИМУ, энкодеры, датчики усилия и алгоритмы слияния данных. Такой подход нужен для автономной навигации и работы в переменной среде.
Для роботизированной инспекции, складской навигации и исследовательских задач можно рассматривать мобильные платформы Unitree Go2-W и Unitree B2-W, а для гуманоидных сценариев — Unitree G1 и Unitree G1-D.
Программирование датчиков — это не только чтение значения. Нужно правильно обработать сигнал, убрать шум, задать пороги и связать показания с действием.
Базовая логика выглядит так:
считать значение датчика,
проверить, попадает ли оно в рабочий диапазон,
отфильтровать резкие скачки,
сравнить значение с порогом,
принять решение,
передать команду на движение или остановку.
Самая частая ошибка новичков — доверять сырым данным. Например, ультразвуковой датчик может один раз показать ложное расстояние из-за отражения. Если робот сразу отреагирует, он начнет дергаться. Поэтому применяют фильтрацию: например, берут среднее значение из нескольких измерений.
Важна и частота опроса. Если считывать данные слишком редко, робот может пропустить препятствие. Если слишком часто — процессор будет перегружен. Нужен баланс между скоростью реакции и стабильностью работы.
В образовательной робототехнике часто используются платформы «LEGO Mindstorms EV3», «VEX IQ», «HUNA» и системы на базе «Arduino». Они отличаются уровнем сложности, набором датчиков и гибкостью программирования.
|
Платформа |
Датчик цвета |
Датчик касания |
Ультразвук |
Гироскоп |
Микрофон |
Уровень |
|
«LEGO Mindstorms EV3» |
есть |
есть |
есть |
есть |
ограниченно |
начальный и средний |
|
«VEX IQ» |
есть |
есть |
есть |
есть |
зависит от комплекта |
начальный и средний |
|
«HUNA» |
зависит от набора |
есть |
ограниченно |
обычно ограниченно |
обычно нет |
начальный |
|
«Arduino» |
можно подключить |
можно подключить |
можно подключить |
можно подключить |
можно подключить |
от начального до продвинутого |
Для начинающих удобны готовые наборы, где датчики уже откалиброваны и поддерживаются средой разработки. Для продвинутых проектов больше свободы дают микроконтроллеры и самостоятельная интеграция сенсоров.
Выбор датчика начинается не с покупки оборудования, а с понимания задачи. Нужно определить, что именно робот должен измерять и в каких условиях он будет работать.
Четыре шага к выбору:
Определите измеряемый параметр. Это расстояние, свет, касание, звук, температура, положение, давление или газ.
Оцените среду. Есть ли пыль, солнечный свет, вибрация, отражающие поверхности, высокая температура или влажность.
Уточните требования к точности. Для грубого обхода препятствий может хватить ультразвука. Для карты помещения лучше использовать лидар или камеру глубины.
Проверьте интеграцию. Нужно понимать, как датчик подключается, какую частоту опроса поддерживает и сможет ли контроллер обработать данные.
Принцип простой: начинать лучше с самого простого датчика, который решает задачу. Усложнять систему стоит только тогда, когда простое решение не дает нужной точности или надежности.
Сенсорные системы развиваются в сторону миниатюризации, повышения точности и встроенного ИИ. Следующее поколение датчиков будет не просто передавать сырые данные, а частично интерпретировать их на месте.
Например, камера может не только отправлять изображение, но и сразу выделять объекты. Лидар может передавать не просто облако точек, а уже очищенную карту. Тактильная поверхность может понимать не только касание, но и силу, направление и характер контакта.
Основные направления развития:
мультимодальное восприятие — объединение камер, лидаров, ИМУ и других сенсоров;
миниатюризация — уменьшение размера датчиков без потери точности;
биоинспирированные решения — искусственная кожа, сенсоры по аналогии с органами чувств животных;
встроенные нейросетевые чипы — обработка данных прямо внутри датчика;
более доступные лидары — переход продвинутой навигации из промышленности в учебные и сервисные проекты.
Для рынка это означает, что роботы будут лучше понимать среду, безопаснее двигаться рядом с людьми и быстрее адаптироваться к новым задачам.

Датчики — основа интеллекта робота. Именно они дают системе данные, без которых невозможно движение, баланс, навигация, распознавание объектов и безопасное взаимодействие с человеком. Чем сложнее робот, тем важнее не отдельный сенсор, а вся сенсорная система: камера, лидар, ИМУ, энкодеры, датчики касания и программная обработка.
Новичкам стоит начинать с простых датчиков света, касания и расстояния. На среднем уровне полезно изучать ИМУ, энкодеры и слияние данных. Продвинутым разработчикам стоит переходить к камерам, лидару, SLAM и алгоритмам машинного зрения.
На практике выбор сенсоров всегда должен идти от задачи. Если нужно следовать по линии — достаточно оптического датчика. Если нужно строить карту — потребуется лидар или камера глубины. Если робот должен ходить, удерживать равновесие и работать рядом с человеком — понадобится комплексная система восприятия и контроля.
Чаще всего робот использует датчики расстояния, камеры, энкодеры, ИМУ, датчики касания и температурные сенсоры. Набор зависит от задачи: учебному роботу достаточно простых датчиков, а мобильной платформе нужны камера, лидар и контроль положения.
В обычной речи это почти синонимы. Датчик — более привычный технический термин. Сенсор часто используют, когда говорят о системе восприятия, особенно в робототехнике и электронике.
Да, но только в жестко заданном сценарии. Он сможет выполнять заранее прописанную последовательность, но не будет понимать изменения среды. Если появится препятствие или изменится положение объекта, робот без датчиков не сможет корректно адаптироваться.
ИК-датчик компактнее и проще, но сильнее зависит от освещения и отражающих поверхностей. Ультразвуковой датчик лучше подходит для базового измерения расстояния, но может ошибаться на мягких и наклонных объектах. Для надежности их часто комбинируют.
Датчики дают данные, а программа решает, что с ними делать. Код считывает значения, фильтрует шум, сравнивает данные с порогами и отправляет команды двигателям или другим исполнительным механизмам. Без программной обработки датчик остается просто источником сигнала.